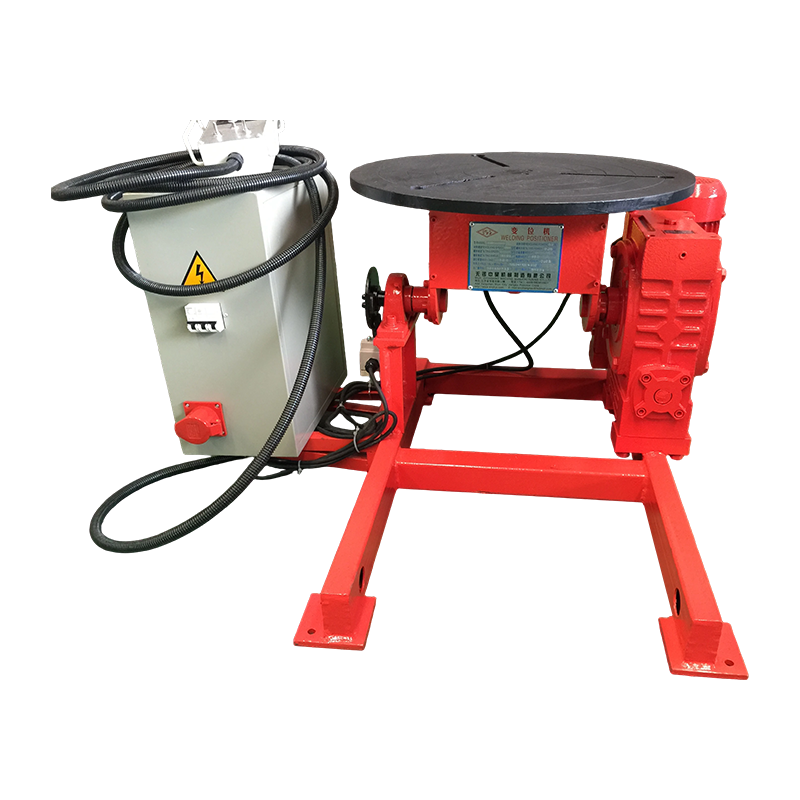
Robotachtige lasarmaturen zijn met precisie ontworpen werkstukbevestigingen die metalen onderdelen in een exacte positie klemmen, lokaliseren en ondersteunen, zodat een robotlassysteem consistente, herhaalbare lassen kan aanbrengen. Zonder nauwkeurige opspanning zal zelfs de meest geavanceerde lasrobot afwijkende lasnaden, maatfouten en kostbaar afval produceren. In deze handleiding wordt uitgelegd hoe deze armaturen werken, welke typen er bestaan en hoe u de juiste armaturen voor uw productieomgeving selecteert.
Wat zijn robotlasarmaturen?
Robotlasarmaturen vormen de mechanische interface tussen een onbewerkt werkstuk en het geprogrammeerde laspad van de robot. Een armatuur houdt een of meer onderdelen op een gedefinieerde, herhaalbare locatie vast, zodat de robottoorts elke cyclus op precies hetzelfde punt in de driedimensionale ruimte aankomt.
Het armatuur vervult drie fundamentele taken: lokaliseren (het onderdeel op een bekend referentiepunt plaatsen), vastklemmen (voorkomen van beweging tijdens de lasboog), en ondersteunen (weerstand tegen lasvervorming en thermische vervorming). Een storing in een van deze drie functies vertaalt zich direct in lasdefecten.
In de grootschalige productie van auto's, ruimtevaart en zware apparatuur, robotachtige lasarmaturen zijn ontworpen met toleranties zo strak als plus of min 0,1 mm. Een verkeerd geplaatst onderdeel, zelfs maar 0,5 mm, kan de lasrups van de hartlijn van de verbinding duwen, waardoor onvolledige versmelting en structurele zwakte ontstaat.
Waarom zijn robotlasarmaturen zo belangrijk?
Robotlasinrichtingen zijn de grootste variabele die de lasconsistentie in een geautomatiseerde cel beïnvloedt; ze hebben een grotere impact dan het merk van de robot, het draadtype of de selectie van beschermgas.
Kijk eens naar de cijfers: een typische lasrobot met zes assen kan zijn geprogrammeerde pad herhalen tot op plus of min 0,05 mm. Als de armatuur echter een positievariatie tussen onderdelen van plus of min 1,0 mm introduceert, gaat het herhaalbaarheidsvoordeel van de robot volledig verloren. Studies naar de productie van carrosserie-in-wit-auto's tonen dit consequent aan ruim 70% van de defecten bij robotlassen zijn het gevolg van opspanproblemen , niet vanwege robotprogrammering of de kwaliteit van verbruiksartikelen.
- Cyclustijd: Een goed ontworpen armatuur laadt en lost snel, waardoor de stilstandtijd van de robot wordt geminimaliseerd en de algehele apparatuureffectiviteit (OEE) wordt verbeterd.
- First-pass-opbrengst: Een consistente locatie van onderdelen betekent minder herbewerkingslussen. Planten die investeren in zeer nauwkeurige armaturen rapporteren routinematig first-pass-opbrengsten van meer dan 98%.
- Veiligheid van de operator: Goed ontworpen armaturen houden de handen van de operator uit de buurt van de laszone door gebruik te maken van gereedschapsklemmen die op afstand of pneumatisch worden geactiveerd.
- Traceerbaarheid: Moderne armaturen kunnen RFID-chips of barcodelezers integreren om vast te leggen welk onderdeelnummer is gelast, ter ondersteuning van ISO 9001- en IATF 16949-kwaliteitsrecords.
Hoe werken robotlasarmaturen?
Een robotlasarmatuur werkt door een vaste coördinaatreferentie vast te stellen – het nulpunt genoemd – en vervolgens het werkstuk tegen dat nulpunt te klemmen voordat de robot aan zijn lasprogramma begint.
Stap 1: Onderdelen laden en lokaliseren
De operator of een geautomatiseerd materiaalhandlingsysteem plaatst het onderdeel tegen positioneringspennen, nestblokken of V-blokken die de X-, Y- en Z-positie definiëren. Goed ontworpen plaatsbepalers beperken alle zes vrijheidsgraden: drie translationele en drie roterende.
Stap 2: Klemmen
Eenmaal geplaatst, worden pneumatische of hydraulische klemmen ingeschakeld om het onderdeel stevig in de juiste positie te houden. Pneumatische klemmen die werken bij 80-100 psi kunnen in minder dan 0,5 seconde 500 tot 2.000 Newton klemkracht uitoefenen. Het klemontwerp mag het naderingspad van de robottoorts of het beschermgasomhulsel rond het smeltbad niet blokkeren.
Stap 3: Lasuitvoering
Als het onderdeel is vastgezet, voert de robot het opgeslagen lasprogramma uit. Omdat het onderdeel zich elke cyclus in dezelfde positie bevindt, hoeft de robot niet naar het gewricht te zoeken; hij volgt eenvoudigweg het aangeleerde pad. Dit wordt soms genoemd lassen met vast pad en is de snelste en meest economische manier van robotlassen.
Stap 4: Lossen en resetten
Nadat de lascyclus is voltooid, worden de klemmen losgemaakt en wordt het voltooide samenstel verwijderd. Het armatuur wordt gereset voor het volgende deel. Op hogesnelheidslijnen wordt deze volledige cyclus van laden, lassen en lossen in 30 tot 90 seconden voltooid.
Welke soorten robotlasarmaturen zijn beschikbaar?
Er zijn vijf hoofdcategorieën robotlasarmaturen, elk geoptimaliseerd voor een andere combinatie van onderdeelgeometrie, productievolume en budget.
1. Speciale hardgereedschapsarmaturen
Speciaal gebouwd voor één enkel onderdeelnummer, worden speciale armaturen vervaardigd uit staal of aluminium plaat met nauwkeurig geboorde plaatsingsgaten en geïntegreerde pneumatische klemmen. Ze leveren de hoogste nauwkeurigheid (plus of min 0,1 mm is haalbaar) en de snelste cyclustijden. De wisselwerking is de hoge initiële kosten (een complex speciaal armatuur kan variëren van €15.000 tot €80.000) en geen flexibiliteit voor andere onderdelen.
2. Modulaire lasarmaturen
Modulaire systemen maken gebruik van een basisplaat met een rasterpatroon (meestal met een steek van 50 mm of 100 mm) met gestandaardiseerde componentblokken (stoppen, steunen, klemmen en hoekplaten) die in het raster worden vastgeschroefd. Deze armaturen kunnen binnen enkele uren in plaats van weken opnieuw worden geconfigureerd voor verschillende onderdelen. Ze zijn ideaal voor werkplaatsen en productie met kleine tot middelgrote volumes, waarbij meerdere onderdelenfamilies dezelfde robotcel delen.
3. Tap- en positioneringsarmaturen
Voor assemblages waarbij aan meerdere zijden moet worden gelast, roteert een tap (twee assen) of servo-positioneerder (één tot drie assen) de armatuur tijdens de lascyclus, waardoor nieuwe verbindingsvlakken aan de robot worden gepresenteerd zonder dat een tweede robot of handmatige herpositionering nodig is. Een lasversteller kan de totale cyclustijd bij complexe samenstellingen met 20 tot 40% verkorten door de noodzaak om onderdelen handmatig om te draaien te elimineren.
4. Draaitafel (indexering) armaturen
Een draaitafelbevestiging bevat twee of meer sets gereedschappen op een draaitafel. Terwijl de robot op het ene station last, laadt een operator het volgende onderdeel op het tegenoverliggende station. Dit verbetert de boogtijd van de robot dramatisch – vaak van 50% tot 85% – omdat de robot nooit hoeft te wachten tot het laden en lossen is voltooid.
5. Flexibele adaptieve armaturen
Adaptieve armaturen, die opduiken in omgevingen met een hoge mix en een laag volume, maken gebruik van servogestuurde pinnen of herconfigureerbare klemarrays die zich automatisch aanpassen aan elke binnenkomende onderdeelvariant. Gecombineerd met een visionsysteem of laserscanner die de positie van het onderdeel bevestigt voordat het lassen begint, kunnen deze systemen tientallen onderdeelnummers verwerken zonder enige handmatige omschakeling.
Soorten robotlasarmaturen vergeleken
| Armatuurtype | Nauwkeurigheid | Flexibiliteit | Kosten vooraf | Beste applicatie |
|---|---|---|---|---|
| Toegewijde harde gereedschappen | /- 0,1 mm | Zeer laag | $ 15.000 - $ 80.000 | Enkel onderdeel met hoog volume |
| Modulair | /- 0,3 mm | Hoog | $ 5.000 - $ 25.000 | Werkwinkels, prototypen |
| Tap/positioneerder | /- 0,15 mm | Middelmatig | $ 20.000 - $ 100.000 | Meerzijdige lasnaden |
| Draaitafel (indexering) | /- 0,2 mm | Laag | $ 10.000 - $ 50.000 | Hoog arc-on time priority |
| Flexibel adaptief | /- 0,2 mm | Zeer hoog | $ 50.000 - $ 200.000 | Hoog-mix, low-volume |
Tabel 1: Vergelijking van typen robotlasarmaturen op basis van nauwkeurigheid, flexibiliteit, kosten en aanbevolen toepassing.
Hoe effectieve robotlasarmaturen te ontwerpen
Effectief ontwerpen van een robotlasarmatuur begint met een grondig inzicht in de geometrie van de lasverbinding, het bereik van de robot en het thermische gedrag van het werkstukmateriaal.
Toegang tot en toegang tot de toorts
Elke klem, steun en structureel onderdeel in de armatuur moet zo worden geplaatst dat de robottoorts – inclusief de nek en draadgeleiding – elke lasverbinding onder de vereiste hoek zonder botsingen kan bereiken. Armatuurontwerpers gebruiken doorgaans 3D CAD-simulatie om de toortsspeling over het volledige laspad te controleren voordat ze fysieke gereedschappen bouwen. Een minimale vrije ruimte van 25 mm rond het toortslichaam is een gebruikelijk uitgangspunt in de industrie.
Controle van lasvervorming
De warmte-inbreng tijdens het lassen zorgt ervoor dat metaal uitzet en vervolgens ongelijkmatig samentrekt als het afkoelt, een fenomeen dat bekend staat als lasvervorming. Armaturen moeten op deze beweging anticiperen en deze ofwel tegenhouden – door het onderdeel vast te klemmen totdat het onder de 200 graden Celsius afkoelt – of dit vooraf compenseren door de positie van het onderdeel opzettelijk iets te verschuiven vóór het lassen. Koperen steunstaven of watergekoelde armatuurcomponenten worden gebruikt in toepassingen met hoge temperaturen om de thermische belasting te beheersen.
Materiaalkeuze voor het armatuurframe
De basis van het armatuur en de belangrijkste structurele onderdelen zijn doorgaans gemaakt van plaatstaal, gietijzer of structureel aluminium, afhankelijk van het toepassingsgewicht en de vereiste stijfheid. Staal biedt de beste maatvastheid onder thermische cycli, maar is zwaar en langzamer te bewerken. Aluminium is lichter en kan sneller worden bewerkt, maar vereist mogelijk periodieke hercertificering omdat het gevoeliger is voor kruip bij aanhoudende klembelasting.
Herhaalbaarheidsverificatie
Voordat een nieuwe robot lasapparaat wordt vrijgegeven voor productie, moet deze worden gevalideerd met behulp van een coördinatenmeetmachine (CMM) of een draagbare lasertracker. Het armatuur moet minimaal 30 keer worden geladen en gelost, waarbij de positie van het onderdeel na elke cyclus moet worden gemeten. Voor goedkeuring van de toeleveringsketen in de automobielsector is doorgaans een procescapaciteitsindex (Cpk) van 1,67 of hoger voor alle kritische dimensies vereist.
Veel voorkomende toepassingen van robotlasarmaturen per industrie
Robotlasarmaturen worden in vrijwel elke productiesector gebruikt waar metaalverbindingen nodig zijn, maar de ontwerpvereisten variëren aanzienlijk per sector.
| Industrie | Typisch onderdeel | Belangrijke armatuurvereiste | Voorkeur armatuurtype |
|---|---|---|---|
| Automobiel | Carrosserie in witte panelen, subframes | Hoog volume, tight tolerance | Toegewijde harde gereedschappen |
| Lucht- en ruimtevaart | Structurele beugels, brandstoffittingen | Extreem nauwe tolerantie, volledige traceerbaarheid | Toegewijde positioneerder |
| Zware uitrusting | Giekarmen, frames, bakken | Hoog clamping force, large envelope | Tap/positioneerder |
| Scheepsbouw | Rompdelen, pijpbeugels | Groot deel accommodatie | Modulair / gantry-mounted |
| Algemene fabricage | Gemengde deelfamilies | Snelle omschakeling | Modulair / adaptive |
Tabel 2: Toepassingen van robotlasarmaturen per branche, inclusief typische onderdelen, belangrijkste vereisten en voorkeurstypen.
Wat veroorzaakt defecten aan robotlasarmaturen?
De meest voorkomende oorzaken van defecten aan de armatuur zijn slijtage aan de lokalisatieoppervlakken, verslechtering van het pneumatische systeem en thermische vervorming van het armatuurframe zelf.
- Slijtage van lokalisatie: Gehard stalen paspennen in armaturen met een hoge cyclus kunnen met een snelheid van 0,01 tot 0,05 mm per 100.000 cycli slijten. Een versleten plaatsbepaler zorgt ervoor dat de positie van het onderdeel geleidelijk verandert, waardoor een langzame verandering in de laskwaliteit ontstaat die moeilijk te detecteren is zonder periodieke CMM-controles.
- Verslechtering van de klemafdichting: Pneumatische klemafdichtingen gaan na verloop van tijd achteruit, waardoor de klemkracht afneemt. Een klem die een onderdeel niet stevig vasthoudt, maakt microbewegingen mogelijk tijdens de lasboog, wat resulteert in een ongelijkmatige lasbreedte en mogelijke gebreken aan smelten.
- Ophoping van lasspatten: Spatten die op lokalisatieoppervlakken terechtkomen, fungeren als een vals referentiepunt, waardoor het onderdeel boven de beoogde Z-positie wordt getild. Bij processen met veel spatten, zoals MIG met kortsluiting zonder anti-spatcoating, kan er binnen één ploegendienst sprake zijn van spatopbouw op kabelzoekers.
- Thermische fietsvermoeidheid: Herhaaldelijk verwarmen en afkoelen van het armatuurframe – vooral bij processen met hoge temperaturen zoals GMAW of PAW – kan cumulatieve dimensionale drift introduceren. Armaturen die zijn blootgesteld aan onderdelen met een voorverwarming boven de 200 graden Celsius moeten elk kwartaal worden gecontroleerd op vervorming.
Hoe u robotlasarmaturen onderhoudt voor een lange levensduur
Een gestructureerd preventief onderhoudsprogramma is de meest kosteneffectieve manier om de investering in robotlasarmaturen te beschermen en de laskwaliteit in de loop van de tijd te behouden.
- Dagelijks: Reinig de positioneerpennen en nestoppervlakken met een borstel en perslucht. Breng vóór elke ploegendienst een antispatspray aan op de blootgestelde gereedschapsoppervlakken in de buurt van de laszone.
- Wekelijks: Controleer de bedieningskracht van de pneumatische klem met behulp van een draagbare krachtmeter. Inspecteer de luchtleidingen en fittingen op lekkage. Controleer of alle klemmen binnen de specificaties volledig open en volledig gesloten posities bereiken.
- Maandelijks: Meet kritische afmetingen van de kabelzoeker met behulp van een gekalibreerde meter of CMM. Documenteer resultaten en trends ten opzichte van de basislijn. Vervang elke kabelzoeker die meer dan 0,1 mm slijtage vertoont ten opzichte van de nominale waarde.
- Jaarlijks: Volledige demontage, reiniging en inspectie van het armatuur. Certificeer de nauwkeurigheid van de armatuur opnieuw aan de hand van originele ontwerptekeningen met behulp van een lasertracker of CMM. Vervang alle pneumatische afdichtingen proactief.
Veelgestelde vragen over robotlasarmaturen
Wat is het verschil tussen een lasarmatuur en een lasmal?
A lasarmatuur lokaliseert en klemt een onderdeel in een vaste, herhaalbare positie – de robot of lasser komt altijd naar het onderdeel. Een lasmal geleidt bij traditioneel gebruik ook het lasgereedschap zelf langs de verbinding. Bij robotlassen is het onderscheid grotendeels verdwenen omdat de robot voor zijn eigen padgeleiding zorgt; voor beide functies is de term ‘armatuur’ inmiddels standaard.
Hoe lang duurt het om een robotlasarmatuur te ontwerpen en te bouwen?
Voor een redelijk complexe specifieke armatuur bedraagt de typische tijdlijn 8 tot 16 weken, vanaf de start van het ontwerp tot aan de installatie in de robotcel. Dit omvat 3 tot 4 weken CAD-ontwerp, 2 tot 4 weken machinale bewerking en fabricage, en 2 tot 4 weken bouwen, debuggen en valideren van mogelijkheden. Modulaire armaturen kunnen in 1 tot 3 weken worden geassembleerd en gevalideerd.
Kan hetzelfde robotlasapparaat met verschillende robots worden gebruikt?
Ja, op voorwaarde dat de armatuur op een standaard interfaceplaat is gemonteerd en de robotcel na vervanging van de robot opnieuw wordt gekalibreerd op het armatuurdatum. Mogelijk moet het lasprogramma ook opnieuw worden aangeleerd of worden omgezet naar het coördinatensysteem van de nieuwe robot. Het gebruik van een consistent opspanpunt voor meerdere robots vereenvoudigt de omschakeling aanzienlijk.
Van welke materialen zijn robotlasarmaturen gemaakt?
Structurele frames worden doorgaans vervaardigd uit zacht stalen plaat of constructiestaalbuis. Paspennen en slijtvlakken zijn gemaakt van gehard gereedschapsstaal (doorgaans minimaal 60 HRC) om slijtage te voorkomen. Sommige armaturen gebruiken gietijzeren voetstukken voor superieure trillingsdemping. In lucht- en ruimtevaarttoepassingen wordt Invar-legering gebruikt voor armaturen met extreem hoge nauwkeurigheid vanwege de thermische uitzettingscoëfficiënt van bijna nul.
Hoe beïnvloedt een robotlasarmatuur de cyclustijd?
Het armatuurontwerp heeft op twee manieren rechtstreeks invloed op de cyclustijd. Ten eerste hangt de laad- en lossnelheid af van hoe efficiënt de armatuur toegankelijk is en hoe snel de klemmen in werking treden. Slecht ontworpen armaturen voegen 15 tot 30 seconden per cyclus toe. Ten tweede maakt een draaitafelbevestiging laden tijdens het lassen mogelijk, wat de effectieve doorvoer bijna kan verdubbelen doordat de robot continu blijft lassen in plaats van te wachten op onderdeelwisselingen.
Welke rol speelt simulatiesoftware bij het ontwerpen van armaturen?
Met offline programmering (OLP) en robotsimulatiesoftware kunnen ingenieurs een 3D-opspanningsmodel importeren, het volledige laspad virtueel programmeren en controleren op toortsbotsingen met de opspanning voordat er fysiek gereedschap wordt gebouwd. Dit virtuele validatieproces kan 80 tot 90% van de botsingsgerelateerde ontwerpwijzigingen elimineren die anders alleen tijdens de fysieke inbedrijfstelling zouden worden ontdekt, waardoor aanzienlijke tijd en kosten worden bespaard.
Zijn robotlasarmaturen geschikt voor het lassen van aluminium?
Ja, maar aluminium lasarmaturen vereisen extra ontwerpoverwegingen. De hoge thermische geleidbaarheid van aluminium betekent dat de warmte snel verdwijnt, dus armaturen mogen niet fungeren als overmatige koellichamen die onvolledige versmelting veroorzaken. De klemkrachten moeten ook zorgvuldig worden gecontroleerd om markeringen op zachte aluminium oppervlakken te voorkomen. Koperen of geanodiseerde aluminium steunstaven hebben de voorkeur boven staal in de buurt van aluminium lasverbindingen om koolstofverontreiniging te voorkomen en de hechting van lasspatten te minimaliseren.
Laatste conclusie: waarom investeren in hoogwaardige robotlasapparatuur loont
Een goed ontworpen robotlasapparaat is geen kostenpost; het is de basis van de laskwaliteit, doorvoer en het rendement op uw robotinvestering.
Overweeg een eenvoudige berekening: als een robotcel 400 assemblages per ploegendienst produceert en een slecht ontworpen armatuur een herbewerkingspercentage van 2% veroorzaakt, komt dat neer op 8 assemblages die elke ploegendienst handmatige correctie vereisen. Bij gemiddelde herbewerkingskosten van $50 per assemblage bedragen de jaarlijkse herbewerkingskosten ongeveer $104.000. Een armatuurupgrade die $ 30.000 kost en die herbewerking elimineert, betaalt zichzelf in minder dan vier maanden terug.
De industrieën die de hoogste robotproductiviteit bereiken – toeleveranciers in de automobielsector, fabrikanten van ruimtevaart en fabrikanten van zware apparatuur – delen één gemeenschappelijke praktijk: zij behandelen robotachtige lasarmaturen als precisie-instrumenten die dezelfde technische aandacht en onderhoudsdiscipline verdienen als de robots zelf. Het selecteren van het juiste armatuurtype, het ontwerpen ervan met een grondige toortstoegangssimulatie, het valideren ervan volgens de Cpk-normen en het onderhouden ervan op een geplande basis is de zekerste weg naar consistent, hoogwaardig geautomatiseerd lassen op schaal.