3T hydraulische conventionele lasversteller
De 3T hydraulische conventionele laspositioner is een hydraulisch aangedreven apparaat dat wordt gebruikt voor het positioneren en roteren van werk...
See Details
Robotlassen processen maken gebruik van programmeerbare robotarmen uitgerust met lasgereedschappen om metalen componenten automatisch te verbinden, waardoor snellere cyclustijden, een consistentere laskwaliteit en lagere arbeidskosten op de lange termijn worden gerealiseerd dan bij handmatig lassen. Van assemblagelijnen voor de auto-industrie tot de fabricage in de lucht- en ruimtevaart: robotlassen is de ruggengraat van de moderne productie geworden. In deze gids wordt uitgelegd hoe elk belangrijk proces werkt, welke industrieën er het meest van profiteren en hoe u het juiste systeem voor uw bedrijf kiest.
Een robotlassysteem bestaat uit een robotarm, een lasstroombron, een draadaanvoersysteem of elektrodetoevoersysteem en een controller die voorgeprogrammeerde laspaden met nauwkeurigheid op millimeterniveau uitvoert. De robot volgt een gedefinieerd traject over het werkstuk, waarbij hij warmte en vulmateriaal toepast volgens exacte parameters – boogspanning, draadaanvoersnelheid, voortbewegingssnelheid en beschermgasstroom – die zijn ingesteld tijdens de programmeerfase.
Moderne robotlassystemen integreren verschillende belangrijke componenten:
De zes meest gebruikte robotlasprocessen zijn MIG/GMAW, TIG/GTAW, puntlassen, laserlassen, plasmalassen en wrijvingsroerlassen – elk geschikt voor verschillende materialen, verbindingstypen en productievolumes.
Robotisch MIG-lassen is wereldwijd het meest toegepaste robotlasproces en vertegenwoordigt naar schatting 50-60% van alle industriële robotlastoepassingen. Bij Gas Metal Arc Welding (GMAW) smelt een continu gevoede draadelektrode in het lasbad, terwijl een beschermgas – doorgaans een mengsel van argon en CO₂ – het gesmolten metaal beschermt tegen atmosferische verontreiniging.
Robotisch TIG-lassen produceert de hoogste laskwaliteit en esthetische afwerking van elk boogproces, waardoor het essentieel is voor precisietoepassingen in de lucht- en ruimtevaart en de productie van medische apparatuur. Gas Tungsten Arc Welding (GTAW) maakt gebruik van een niet-afsmeltende wolfraamelektrode om de boog te genereren, waarbij indien nodig apart lasdraad wordt toegevoegd.
Robotachtig puntlassen is het dominante proces bij de productie van carrosserieën in het wit, waarbij voor één carrosserie tussen de 3.000 en 5.000 individuele puntlassen nodig zijn. Weerstandspuntlassen (RSW) klemt twee overlappende metalen platen tussen koperen elektroden en stuurt een elektrische stroom met een hoge stroomsterkte door het materiaal, waardoor plaatselijke warmte wordt gegenereerd die de platen op afzonderlijke punten samensmelt.
Robotisch laserlassen levert de hoogste voortbewegingssnelheden en de kleinste door hitte beïnvloede zones van elk smeltlasproces, met voortbewegingssnelheden tot 10 meter per minuut bij toepassingen met dunne platen. Een gerichte laserstraal – doorgaans afkomstig van een fiberlaserbron van 1–20 kW – smelt het basismetaal met uiterste precisie, waardoor er geen contact met het werkstuk nodig is.
Robotisch plasmalassen overbrugt de kloof tussen TIG- en laserlassen, biedt een diepere penetratie dan TIG bij hogere snelheden en blijft betaalbaarder dan lasersystemen. Een vernauwde plasmaboog bereikt temperaturen van meer dan 20.000 °C, waardoor sleutelgatlassen door dikkere delen in één keer mogelijk wordt.
Robotisch wrijvingsroerlassen is een solid-state proces dat metalen verbindt onder hun smeltpunt, waardoor het de voorkeursmethode is voor het lassen van aluminiumlegeringen die moeilijk te versmelten zijn met conventionele boogprocessen. Een roterende gereedschapspin wordt in de verbindingslijn gestoken en langs de naad bewogen, waardoor wrijvingswarmte ontstaat die het basismateriaal week maakt (maar niet smelt).
Om het juiste robotlasproces te kiezen, moet u de proceseigenschappen afstemmen op uw materiaaltype, verbindingsconfiguratie, kwaliteitseisen en productievolume.
| Proces | Materialen | Snelheid | Laskwaliteit | Installatiekosten | Beste applicatie |
| MIG/GMAW | Staal, Al, SS | Hoog | Goed | Laag-gemiddeld | Algemene fabricage |
| TIG/GTAW | Alle metalen | Laag-gemiddeld | Uitstekend | Middelmatig | Lucht- en ruimtevaart, medisch |
| Puntlassen | Plaatwerk | Zeer hoog | Goed | Middelmatig | Carrosserieën voor auto's |
| Laser | Alle metalen | Zeer hoog | Uitstekend | Hoog | EV-batterijen, elektronica |
| Plasma | Staal, Ti, RVS | Middelmatig–High | Zeer goed | Middelmatig–High | Pijp, drukvaten |
| Wrijving Roer | Aluminium, Cu | Middelmatig | Uitstekend | Hoog | Lucht- en ruimtevaart, EV-trays |
Tabel 1: Vergelijking van de belangrijkste robotlasprocessen op basis van materiaalcompatibiliteit, snelheid, kwaliteit en kosten.
Robotlassen presteert consequent beter dan handmatig lassen wat betreft doorvoer, herhaalbaarheid en totale eigendomskosten – vooral in productieomgevingen met grote volumes waar consistentie van cruciaal belang is.
Een robotachtige MIG-lasser werkt doorgaans met een boogtijd van 50-80%, vergeleken met 20-30% voor een ervaren handlasser, waardoor de netto lasopbrengst per dienst effectief wordt verdrievoudigd. Robots nemen geen pauzes, worden niet moe en vertragen niet tegen het einde van een dienst. In een autofabriek met drie ploegendiensten kan één enkele robotcel produceren waarvoor zes tot negen handmatige lassers nodig zijn.
Robotlassystemen handhaven lasparametertoleranties binnen ±1-2% over duizenden opeenvolgende lassen, een niveau van consistentie dat geen enkele menselijke lasser gedurende een hele productiedienst kan volhouden. Dit vertaalt zich direct in minder defecten, lagere uitvalpercentages en lagere herbewerkingskosten. Veel fabrikanten melden een vermindering van het aantal defecten met 30-50% na de overstap van handmatig naar robotlassen.
Door werknemers te beschermen tegen directe blootstelling aan vlambogen, vermindert het aantal gevallen van inademing van lasrook, oogletsel door UV-boogflitsen en brandwonden – enkele van de meest voorkomende arbeidsongevallen in de productie. De Internationale Arbeidsorganisatie schat dat lasgerelateerde beroepsziekten jaarlijks honderdduizenden werknemers wereldwijd treffen. Robotlascellen, uitgerust met rookafzuiging en veiligheidshekken, verminderen deze risico’s dramatisch.
Hoewel robotlascellen een aanzienlijke initiële investering vereisen – doorgaans $80.000 – $250.000 per cel, afhankelijk van het proces en de randapparatuur – zijn terugverdientijden van 12 tot 36 maanden gebruikelijk bij toepassingen met grote volumes. Als er rekening wordt gehouden met arbeid, verbruiksartikelen, afval en nabewerking, verlaagt robotlassen doorgaans de laskosten per onderdeel met 25-45% over een periode van vijf jaar.
| Factor | Robotachtig lassen | Handmatig lassen |
| Boog-aan-tijd | 50-80% | 20–30% |
| Herhaalbaarheid van lassen | ±0,1–0,5 mm | ±1–3 mm |
| Defectpercentage | Zeer laag (0,1–1%) | Laag-gemiddeld (2–8%) |
| Opstelling / Omschakeling | Uren (herprogrammering) | Minuten |
| Initiële investering | $ 80.000 - $ 250.000 | $ 5.000 - $ 30.000 |
| Kosten op lange termijn | Lager | Hooger (labor-intensive) |
| Flexibiliteit | Middelmatig (programmable) | Hoog (adaptive) |
| Veiligheid van werknemers Risk | Laag | Middelmatig–High |
| Beste volume | Hoog (1,000 parts/run) | Laag-gemiddeld (1–500 parts) |
Tabel 2: Robotlassen versus handmatig lassen op basis van de belangrijkste prestatie-, kosten- en flexibiliteitsstatistieken.
Vrijwel elke grote productiesector maakt nu gebruik van robotlasprocessen, maar de automobielsector, de lucht- en ruimtevaart, bouwapparatuur en consumentenelektronica vertegenwoordigen de hoogste concentraties van robotlassen.
De auto-industrie is de grootste gebruiker van robotlassen; naar schatting 30-40% van alle industriële robots die wereldwijd worden ingezet, voeren lastaken uit in de voertuigproductie. Body-in-white-lijnen maken gebruik van honderden robotachtige puntlascellen om deurpanelen, vloerplaten, dakrails en pilaren te monteren. Uitlaatsystemen, brandstoftanks en chassiscomponenten worden doorgaans met elkaar verbonden door robotachtig MIG- of laserlassen.
Lucht- en ruimtevaarttoepassingen vereisen de hoogste laskwaliteitsnormen, waardoor robotachtig TIG-, plasma- en wrijvingsroerlassen de dominante processen zijn voor structurele cascocomponenten. Robotachtige FSW wordt gebruikt om aluminium romppanelen en vleugelhuiden met elkaar te verbinden, terwijl robotachtige TIG titanium motoronderdelen en hydraulische lijnassemblages verwerkt.
Graafarmen, laadbakken, kraanarmen en stalen constructieframes worden vaak vervaardigd met behulp van MIG-robotlassen vanwege het dikke plaatmateriaal en de grote volumes die nodig zijn. Robotlassen in deze sector vermindert de fysieke belasting van lassers die met zware componenten werken en verbetert de consistentie bij lange structurele lassen die moeilijk handmatig uit te voeren zijn.
De snelle groei van elektrische voertuigen heeft robotlaserlassen onmisbaar gemaakt voor het lassen van batterijcellen, het assembleren van modules en het vervaardigen van batterijladen. EV-batterijpakketten kunnen duizenden individuele laserlassen bevatten, die allemaal moeten voldoen aan strikte lek- en geleidbaarheidsnormen – een onmogelijk doelwit voor handmatige processen op grote schaal.
Om het juiste robotlasproces te selecteren, moeten vijf sleutelfactoren worden geëvalueerd: type en dikte van het basismateriaal, verbindingsontwerp, vereiste laskwaliteitsnorm, jaarlijks productievolume en beschikbaar kapitaalbudget.
De volgende generatie robotlasprocessen wordt gevormd door kunstmatige intelligentie, collaboratieve robotica en realtime adaptieve besturingssystemen die automatisering toegankelijk maken voor kleinere fabrikanten.
Robotisch MIG-lassen (GMAW) is het meest gebruikte robotlasproces en vertegenwoordigt het merendeel van al het industriële robotlassen wereldwijd. De combinatie van snelheid, materiaalveelzijdigheid, lage verbruiksartikelen en programmeergemak maakt het de standaardkeuze voor de meeste nieuwe robotlasinstallaties in de algemene fabricage en de automobielindustrie.
De programmeertijd voor een robotlascel varieert van enkele uren voor eenvoudige onderdelen met korte laspaden tot enkele weken voor complexe multi-pass assemblages met tientallen lasverbindingen. Offline programmeersoftware kan de programmeertijd op de robot met 50-70% verminderen doordat ingenieurs laspaden op een digitaal model kunnen simuleren en verfijnen voordat ze worden ingezet.
De belangrijkste beperkingen van robotlassen zijn de hoge initiële kapitaalkosten, verminderde flexibiliteit voor de productie van kleine volumes of zeer gevarieerde onderdelen, en de behoefte aan een consistente kwaliteit van het passen van onderdelen. Robots blinken uit in repetitieve taken op consistente onderdelen, maar worstelen met de adaptieve besluitvorming die ervaren menselijke lassers toepassen bij het omgaan met onregelmatige openingen, vervormde armaturen of ongebruikelijke verbindingsconfiguraties. Naadvolgsystemen en AI-systemen dichten deze kloof geleidelijk.
Ja – collaboratieve robotlassystemen en offline programmeersoftware hebben robotlassen economisch haalbaar gemaakt voor batchgroottes van slechts 25 tot 50 onderdelen. Met cobotlassystemen met programmeerinterfaces voor teach-pendant of tablet kunnen operators zonder traditionele programmeervaardigheden voor robots binnen een uur nieuwe klussen opzetten, waardoor ze praktisch zijn voor werkplaatsen en op maat gemaakte fabrikanten.
Robotlassystemen moeten nog steeds lassen produceren die voldoen aan dezelfde AWS-, ASME-, ISO- of klantspecifieke normen die vereist zijn voor handmatig lassen; de robot certificeert de las niet automatisch. De consistentie en datalogging-mogelijkheden van robotsystemen maken het echter aanzienlijk eenvoudiger om procesbeheersing aan te tonen tijdens kwaliteitsaudits en kwalificatietests van lasprocedures.
Robotlassystemen vereisen regelmatig onderhoud van de verbruiksartikelen van de lastoorts (contactpunten, mondstukken, voeringen), periodieke smering en inspectie van de robotarmverbindingen en kalibratie van TCP (Tool Center Point) om de positionele nauwkeurigheid te behouden. De meeste systemen hebben geplande onderhoudsintervallen van 500–1.000 bedrijfsuren. Goede preventieve onderhoudsprogramma's kunnen de levensduur van de robotarm verlengen tot 10-15 jaar.
Robotlassen verandert de rol van de menselijke lasser in plaats van deze te elimineren, waardoor de vraag verschuift naar posities met hogere vaardigheden, zoals robotprogrammeurs, lasingenieurs en automatiseringstechnici. Veel fabrikanten melden dat robotlassen hen in staat heeft gesteld ervaren lassers in te zetten voor complexe, aangepaste of reparatiewerkzaamheden die robots nog niet effectief kunnen uitvoeren. In markten die te kampen hebben met een tekort aan geschoolde lassers, is robotlassen steeds meer een noodzaak in plaats van een voorkeur.
Robotlasprocessen hebben de productiekwaliteit, snelheid en economie in vrijwel elke metaalintensieve industrie fundamenteel veranderd. Of u nu MIG-lassen evalueert voor een fabrikant van constructiestaal, laserlassen voor een fabrikant van EV-batterijen of TIG-lassen voor een leverancier in de lucht- en ruimtevaart, het kernprincipe blijft hetzelfde: het afstemmen van het proces op de toepassing levert de beste laskwaliteit op tegen de laagste kosten per onderdeel.
Nu AI-gestuurde naadtracking, collaboratieve robots en offline programmeertools de toetredingsdrempels verlagen, is robotlassen niet langer het exclusieve domein van grote autofabrikanten. Voor elke bewerking die meer dan een paar honderd onderdelen per jaar produceert op herhaalbare geometrieën, is investeren in het juiste robotlasproces een van de beslissingen met het hoogste rendement die beschikbaar zijn in de moderne productie.
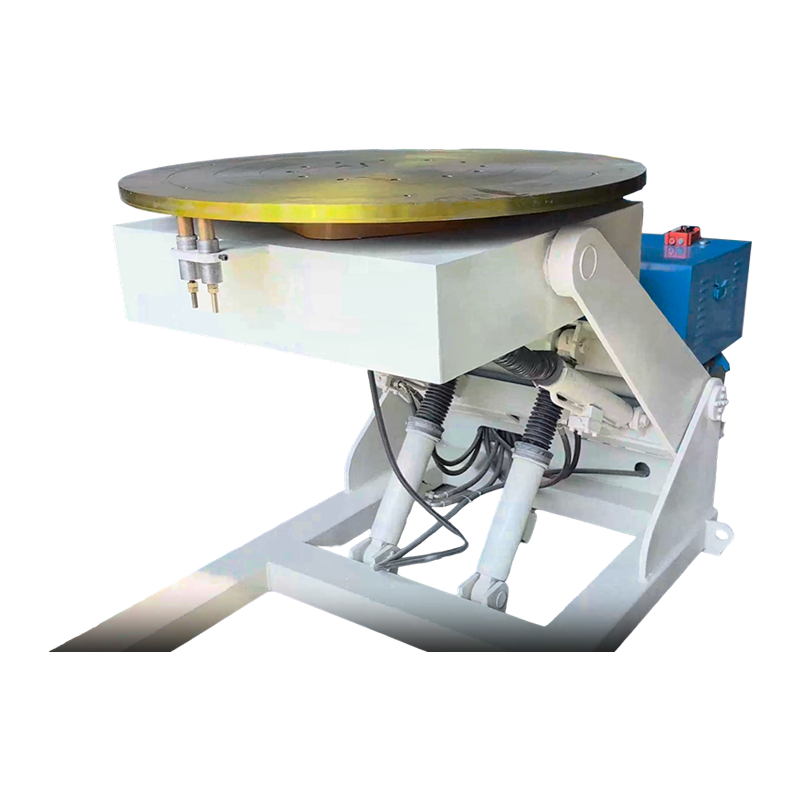
De 3T hydraulische conventionele laspositioner is een hydraulisch aangedreven apparaat dat wordt gebruikt voor het positioneren en roteren van werk...
See Details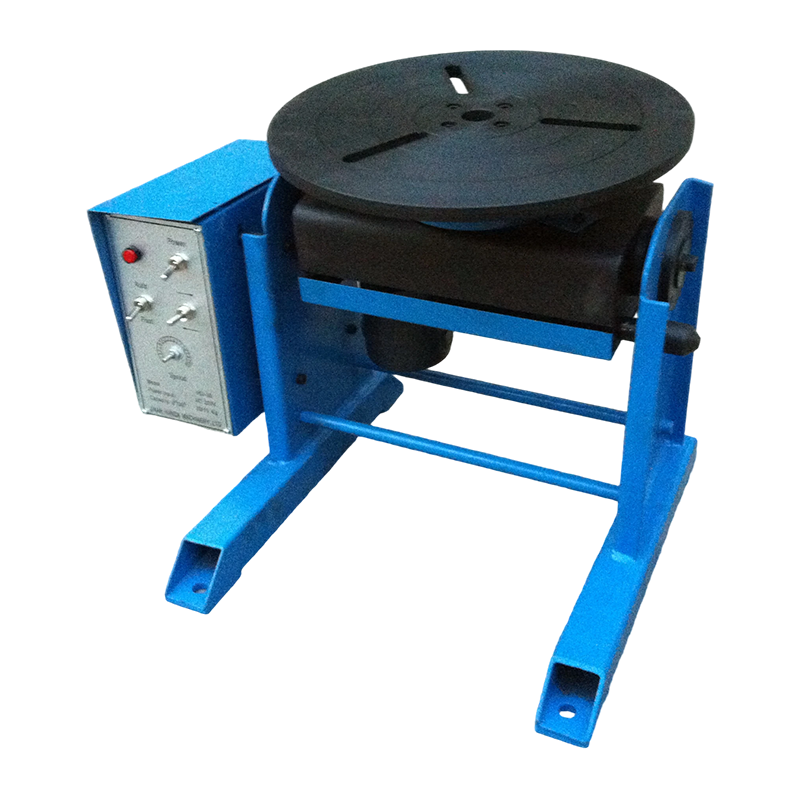
De 30KG Conventionele Laspositioneerder is een apparaat dat wordt gebruikt om werkstukken te positioneren en te roteren tijdens laswerkzaamheden. H...
See Details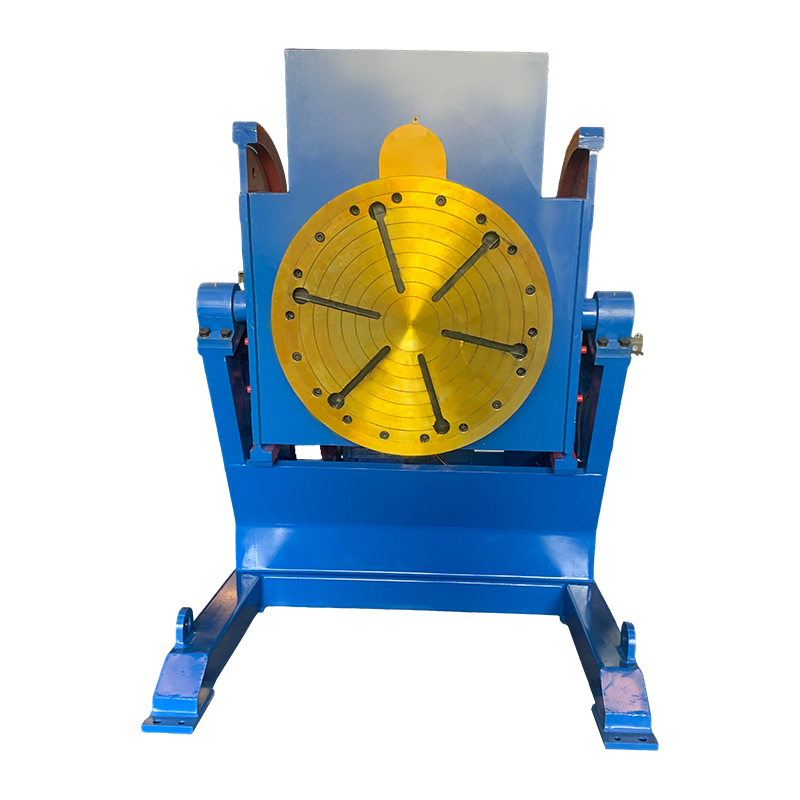
De 10T conventionele lasversteller heeft een draagvermogen van 10 ton en is gebouwd voor het lassen van kleine tot middelgrote werkstukken. De appa...
See Details
De 15T conventionele laspositioner is een laspositioneringsapparaat dat speciaal is ontworpen voor zware werkstukken. Het ondersteunt 360° continue...
See Details
De 1T Conventional Welding Positioner is een gespecialiseerde, gestandaardiseerde apparatuur voor het lassen van werkstukken op 1T-niveau. Het maak...
See Details
De 200KG conventionele lasversteller is speciaal ontworpen voor het lassen van kleine en middelgrote zware werkstukken. Het integreert 360° rotatie...
See Details