Robotachtige lasarmen zijn programmeerbare mechanische systemen die boog-, MIG-, TIG-, punt- of laserlaswerkzaamheden uitvoeren met een precisie, snelheid en herhaalbaarheid die menselijke lassers niet consistent kunnen evenaren. In 2025 zal de wereldmarkt voor robotachtig lassen uitrusting overtroffen $ 8,3 miljard , en analisten verwachten dat dit percentage zal worden overschreden 14,6 miljard dollar in 2031 – gedreven door tekorten aan arbeidskrachten, kwaliteitsmandaten en de niet aflatende drang om de productiekosten per eenheid te verlagen in de automobiel-, ruimtevaart-, scheepsbouw- en zware apparatuurindustrie.
Als uw instelling nog steeds uitsluitend afhankelijk is van handmatig lassen, legt dit artikel precies uit wat robotachtig lassen arms zijn, hoe ze werken, welk type bij uw toepassing past en hoe een realistisch rendement op uw investering eruit ziet – met specifieke gegevens om elke claim te ondersteunen.
Wat zijn robotlasarmen en hoe werken ze?
A robotachtig lassen arm is een gelede robot met meerdere assen, uitgerust met een lastoorts, draadaanvoerunit, stroombron en sensorsuite, bestuurd door een speciale robotcontroller en lassoftware. De arm repliceert – en overtreft doorgaans – het bewegingsbereik van een ervaren menselijke lasser, terwijl de nauwkeurigheid op millimeterniveau behouden blijft gedurende duizenden herhaalde cycli.
Kerncomponenten van een robotlassysteem
- Robotarm (manipulator): Typisch een 6-assige gelede arm die volledige ruimtelijke vrijheid biedt. Het laadvermogen varieert van 6 kg (lichte belasting) tot meer dan 500 kg (zwaar constructief lassen). Het bereik bedraagt doorgaans 1.400 mm tot 3.100 mm, afhankelijk van het model.
- Lastoorts en draadaanvoerunit: Geoptimaliseerd voor het lasproces: MIG/MAG, TIG, plasma of laser. Watergekoelde toortsen zijn standaard voor toepassingen met een hoge inschakelduur van meer dan 60%.
- Robotcontroller: Het brein van het systeem. Moderne controllers bieden realtime padcorrectie, aanpassing van lasparameters en integratie met PLC's, vision-systemen en IoT-platforms.
- Lasstroombron: Synergische, op inverters gebaseerde stroombronnen passen de spanning en draadaanvoersnelheid dynamisch aan om consistente boogkarakteristieken gedurende het hele lastraject te behouden.
- Naad volgen en zicht: Lasernaadtrackers en 3D-visiesystemen compenseren in realtime de variatie van onderdelen en opspantoleranties, waardoor de afvalpercentages tot wel 40% op complexe assemblages.
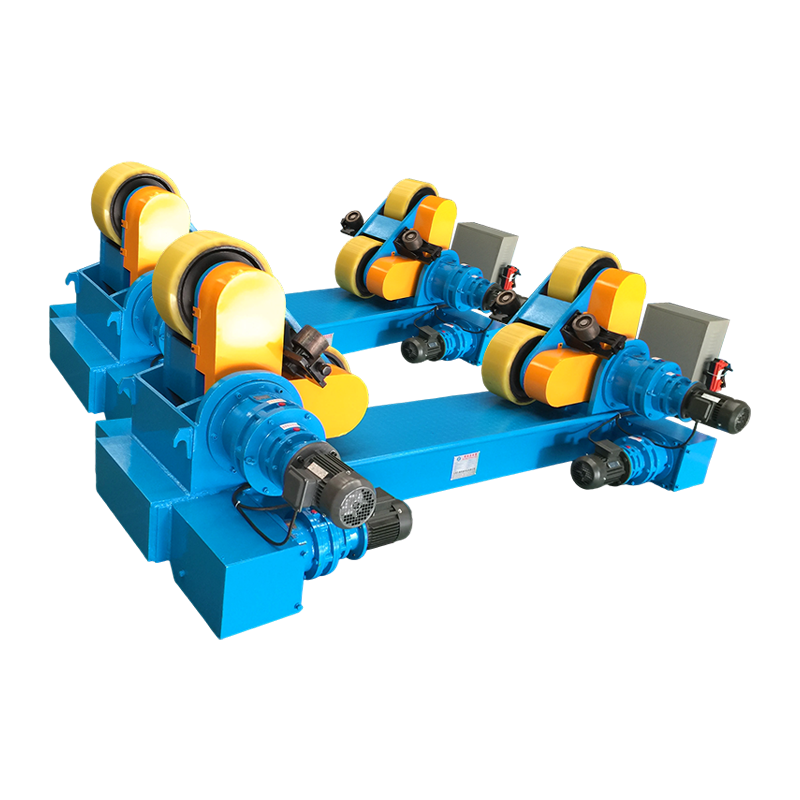
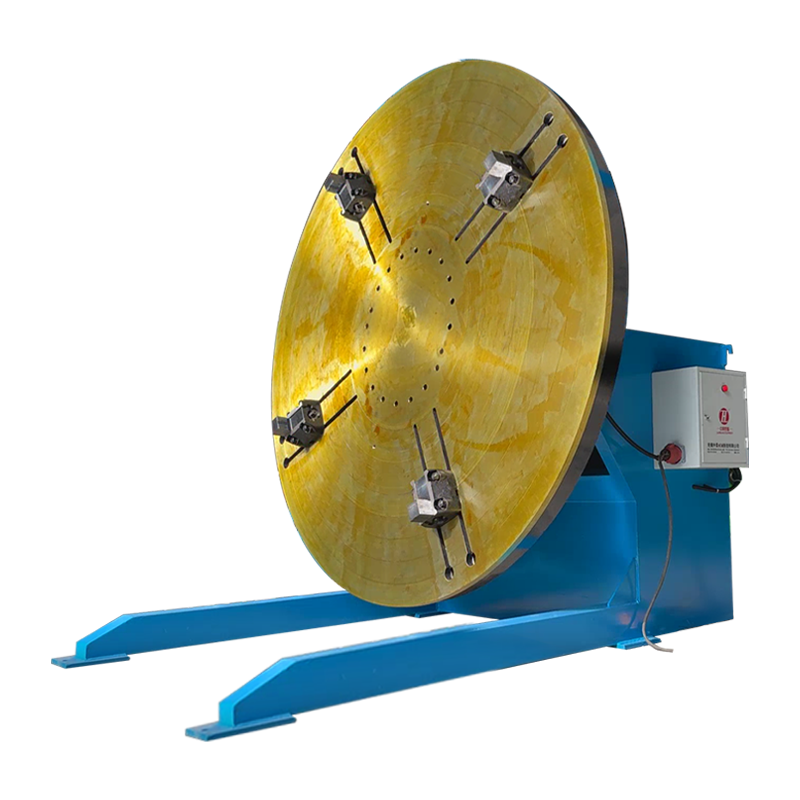
- Positioner / armatuur: Een servoaangedreven positioner roteert en kantelt het werkstuk om de lasverbinding in de optimale positie te houden (vlak of horizontaal), wat de penetratie verbetert en de porositeit vermindert.
Hoe de lascyclus werkt
Zodra een programma is geladen, wordt de robotachtig lassen arm beweegt naar een uitgangspositie, de positioner indexeert het onderdeel op zijn plaats, de toorts lokaliseert het startpunt met behulp van aanraakdetectie of lasertriangulatie, en de lassequentie wordt autonoom uitgevoerd. Cyclustijden voor typische structurele verbindingen in de automobielsector 18–45 seconden per montage , vergeleken met 90–180 seconden voor een handmatige lasser die dezelfde bewerking uitvoert met constante kwaliteit.
Welke soorten robotlasarmen zijn beschikbaar? Een proces-voor-proces vergelijking
Niet allemaal lasrobots zijn uitwisselbaar; processelectie is de allerbelangrijkste specificatiebeslissing. De onderstaande tabel vergelijkt de vijf primaire lasprocessen die in robotsystemen worden gebruikt.
| Lasproces | Beste toepassingen | Afzettingspercentage | Gezamenlijke kwaliteit | Typische kostenpremie versus MIG |
| MIG/MAG | Staal, roestvrij staal, constructief met groot volume | 3–8 kg/u | Goed | Basislijn |
| TIG (GTAW) | Aluminium, titanium, dunne precisie | 0,5–2 kg/u | Uitstekend | 15–25% |
| Puntlassen | Carrosseriepanelen voor auto's, plaatstaal | N.v.t. (per spot) | Zeer goed | 10–20% |
| Laserlassen | Batterijbehuizingen, elektronica, microverbindingen | Variabel | Superieur | 80–200% |
| Plasmaboog | Dikke secties, ruimtevaartlegeringen | 2–5 kg/u | Uitstekend | 30–50% |
Onderschrift: Vergelijking van lasprocessen die worden gebruikt in robotlasarmsystemen, met betrekking tot de pasvorm van de toepassing, de afzettingssnelheid, de laskwaliteit en de relatieve kosten.
Waarom robotlasarmen beter presteren dan handmatig lassen op alle belangrijke productiestatistieken
Robotachtige lasarmen presteren consistent beter dan menselijke lassers op het gebied van productiviteit, kwaliteit, veiligheid en kosten – niet marginaal, maar in de meeste productieomgevingen met een factor twee tot vijf keer.
Productiviteit en boog-aan-tijd
Een ervaren handlasser haalt een boog-aan-tijd (het deel van de werktijd dat daadwerkelijk wordt besteed aan lassen) van ongeveer 20–30% . De rest wordt besteed aan het herpositioneren van onderdelen, rusten, het vervangen van verbruiksartikelen en het uitvoeren van reiniging tussen passages. Een correct geconfigureerd robotachtig booglassysteem behaalt een boog-aan-tijd van 60-85% , waardoor de productieve output per ploeguur ruimschoots wordt verdubbeld.
Lasconsistentie en defectpercentage
Het percentage defecten bij menselijke lasfouten varieert doorgaans van 2–5% van lassen die herbewerking of afkeuring vereisen. Geautomatiseerde lasrobots uitgerust met real-time naadtracking en gesloten boogbewaking bereiken routinematig lagere defectpercentages 0,3% . Voor industrieën waar elke mislukte las kan leiden tot een terugroeping van producten – de automobielsector, drukvaten, medische apparatuur – is dit verschil niet cosmetisch; het is existentieel.
Veiligheid van werknemers
Lassen wordt consequent gerangschikt onder de gevaarlijkste industriële beroepen. Volgens gegevens over de arbeidsgezondheid hebben lassers te maken met een verhoogd risico op manganisme (door blootstelling aan mangaandamp), boogogen, gehoorbeschadiging door slijpen en aandoeningen van het bewegingsapparaat. Implementeren robotachtig lassen arms verwijdert menselijke operators van directe blootstelling aan dampen en vlambogen, waardoor claims voor beroepsziekten worden verminderd – een kosten die vaak onzichtbaar zijn totdat ze zichtbaar worden in verzekeringspremies en compensatieregelingen voor werknemers.
24/7 werking zonder vermoeidheid
A lasrobotarm wordt niet moe, heeft geen pauzes nodig en produceert bij de 10.000ste cyclus dezelfde laskwaliteit als bij de eerste. Drie ploegen continu draaien, één ploeg robotachtig lassen cell kan de equivalente output van vervangen drie tot vijf fulltime handlassers afhankelijk van de complexiteit van het onderdeel en de herpositioneringsvereisten.
Hoe u de ROI op een investering in een robotlasarm kunt berekenen
Het rendement op a robotachtig lassen system is berekenbaar en manifesteert zich doorgaans binnenin 18 tot 36 maanden voor middenvolumefabrikanten. Het onderstaande model maakt gebruik van conservatieve, reële aannames.
| Variabel | Handmatig lassen | Robotachtige lasarm |
| Lasserkosten (jaarlijks, 2 ploegen) | $ 120.000 – $ 180.000 (3 lassers) | $ 25.000 – $ 40.000 (1 operator/programmeur) |
| Onderdelen geproduceerd per ploegendienst | ~200 eenheden | ~480 eenheden |
| Herbewerkings-/afvalpercentage | 3–5% | 0,2–0,5% |
| Kosten voor verbruiksartikelen (draad, gas) | Hoger (spatverlies ~15%) | Lager (spatverlies ~3%) |
| Systeemkapitaalkosten | Laag (handgereedschap, armaturen) | $ 120.000 – $ 450.000 (volledige cel) |
| Geschatte terugverdientijd | — | 18–36 maanden |
Onderschrift: Side-by-side economische vergelijking tussen handmatig lassen en robotlasarmsystemen op basis van de belangrijkste kosten- en productiviteitsvariabelen.
Welke payload- en asconfiguratie heeft u nodig voor uw toepassing?
Het selecteren van de verkeerde payloadklasse of het verkeerde aantal assen is de meest voorkomende specificatiefout bij de aanschaf van een robotachtig lassen arm — en het is een dure fout om na de installatie te corrigeren.
6-assige vs. 7-assige robotlasarmen
De overgrote meerderheid van lasrobotarms wereldwijd ingezet zijn 6-assig systemen. Zes assen zorgen voor volledige ruimtelijke positionering en oriëntatie – voldoende voor vrijwel alle structurele, automobiel- en algemene fabricagelassen. EEN 7-assig (redundante as)-configuratie voegt een lineair spoor of een extra polsas toe, waardoor de robot om obstakels heen kan lassen of diep in complexe samenstellingen kan komen zonder het onderdeel opnieuw te positioneren. De kostenpremie voor 7-assen is doorgaans 25–40% , en het is alleen gerechtvaardigd voor complexe toepassingen in de ruimtevaart of zware apparatuur.
Laadvermogenklassen
- 6–20 kg laadvermogen: Geschikt voor MIG/TIG-toortsen op plaatwerk, lichte constructies en autobekleding. Meest voorkomende klasse in jobshopomgevingen.
- 20–50 kg laadvermogen: Geschikt voor zwaardere toortsen, geïntegreerde draadaanvoerunits en toortswisselsystemen. Geschikt voor middelzwaar constructie- en pijplassen.
- 50–200 kg laadvermogen: Geschikt voor puntlaspistolen, grote op de positioner gemonteerde onderdelen of tandemlastoortsen. Standaard in carrosserie-in-wit (BIW)-lijnen voor auto's.
Hoe collaboratieve lasrobots verschillen van traditionele robotlasarmen
Collaboratieve lasrobots (cobots) vormen een aparte subcategorie die is ontworpen om veilig naast menselijke operators te werken zonder de volledige bewakingsbehuizingen die traditionele industriële robots nodig hebben. Hun inzetprofiel is fundamenteel anders.
| Functie | Traditionele robotlasarm | Collaboratieve lasrobot (Cobot) |
| Snelheid | Tot 2.000 mm/s (TCP) | Tot 500–750 mm/s (veiligheidsbeperkt) |
| Bewaking vereist | Ja – volledige veiligheidscel | Verminderd (afhankelijk van risicobeoordeling) |
| Programmering | Teach hanger / offline software | Handgeleide lessoftware |
| Doorvoer | Hoog — ideaal voor massaproductie | Matig — beter voor gemengd laag volume |
| Kapitaalkosten | $ 120.000 – $ 450.000 (volledige cel) | $ 45.000 – $ 120.000 (geïntegreerd pakket) |
| Beste voor | Hoogvolume, herhalende delen | Werkwinkels, MKB, prototypelassen |
Onderschrift: Feature-by-feature vergelijking tussen traditionele robotlasarmen en collaboratieve lasrobots (cobots) op het gebied van snelheid, kosten en toepassingsgeschiktheid.
Waarom systeemintegratie de verborgen bepalende factor is voor het succes van robotlassen
De robotachtig lassen arm zelf is slechts verantwoordelijk voor 30–40% van de totale celkosten en een nog kleiner deel van het implementatierisico. Systeemintegratie – armaturen, klepstandstellers, veiligheidsvoorzieningen, programmering en connectiviteit van de productielijn – bepaalt of de cel zijn theoretische output bereikt.
- Armatuurontwerp: Variaties tussen onderdelen van meer dan 1-2 mm verslechteren de plaatsing van de las, tenzij naadvolging wordt toegepast. Stevige, goed ontworpen armaturen zijn de grootste factor bij het bereiken van consistente cyclustijden. Budgetten tenminste 15–25% van de robotcelkosten voor opspanning.
- Offline programmeren (OLP): Met OLP-software kunnen lasprogramma's worden ontwikkeld en gesimuleerd in een virtuele omgeving, waardoor de fysieke lestijd tot wel 70% . Voor faciliteiten met frequente wisselingen of complexe geometrie betaalt OLP zichzelf binnen het eerste jaar terug.
- Dataconnectiviteit: Modern robotachtig lassen systems genereer gedetailleerde gegevenslogboeken per las – stroom, spanning, draadsnelheid, boogtijd – die kwaliteitsmanagementsystemen en platforms voor voorspellend onderhoud voeden. Faciliteiten die deze gegevens proactief gebruiken, verminderen ongeplande downtime met 25–35% .
- Operatortraining: Een gecertificeerde robotlasprogrammeur heeft 40 tot 80 uur formele training nodig voor basiscompetentie en 6 tot 12 maanden praktijkervaring om een complexe cel volledig te optimaliseren. Te weinig investeren in opleiding is de meest voorkomende oorzaak van ondermaats presteren geautomatiseerde lasrobot installaties.
Welke industrieën profiteren het meest van robotlasarmen?
Robotachtige lasarmen leveren het hoogste rendement in industrieën waar het lasvolume hoog is, de toleranties krap zijn en de arbeidskosten aanzienlijk zijn in verhouding tot de materiaalkosten.
- Automobiel: De largest single adopter of lasrobots . Een moderne voertuigcarrosserie bevat 3.000 tot 5.000 puntlassen en honderden meters MIG-lasnaden – vrijwel allemaal door robots uitgevoerd in fabrieken met grote volumes.
- Scheepsbouw en offshore: Lange lineaire lassen op grote stalen panelen zijn ideaal voor montage op een portaal robotachtig booglassen systemen. Productiviteitswinsten van 3-4x ten opzichte van handmatig lassen worden vaak gerapporteerd.
- Lucht- en ruimtevaart: TIG en plasma robotachtig lassen is essentieel voor structurele componenten van titanium en aluminium waar lascertificering en traceerbaarheid wettelijk verplicht zijn.
- Zwaar materieel en landbouw: Laadarmen, frames en chassiscomponenten omvatten hoeklassen met dikke doorsnede waarbij a robotachtig lassen arm levert een consistente penetratie die handmatige lassers niet kunnen volhouden tijdens lange productieruns.
- Energie- en drukvaten: Pijpleidingspoelen, drukvatschalen en warmtewisselaarcomponenten vereisen lassen met volledige penetratie en gedocumenteerde lasprocedurekwalificatie – waarbij robotconsistentie de certificering dramatisch vereenvoudigt.
Veelgestelde vragen over robotlasarmen
Vraag: Hoe lang gaat een robotlasarm mee?
Industrieel robotachtig lassen arms van kwaliteitsfabrikanten met een ontwerpleven 80.000 tot 100.000 uur , wat overeenkomt met ongeveer 20 jaar tweeploegendienst. Kritieke slijtageonderdelen – toortsvoeringen, contactpunten, aandrijfriemen en verbindingsafdichtingen – vereisen periodieke vervanging, maar de robotarm zelf gaat doorgaans meerdere generaties lasstroombronnen en controllers mee.
Vraag: Kan een robotlasarm korte productieruns en frequente onderdelenwissels aan?
Ja, maar de economie is voorstander van langere runs. Voor batchgroottes hieronder 50 delen , een samenwerkingsverband las-cobot met handgeleid onderwijs is vaak praktischer dan een traditionele industriële cel. Offline programmeersoftware verkort de omsteltijd voor standaardrobots aanzienlijk – omschakelingen die ooit 4 tot 8 uur duurden, kunnen worden teruggebracht tot 30–90 minuten met de juiste OLP-tools en gestandaardiseerde armatuurinterfaces.
Vraag: Wat is het minimale productievolume dat een robotlasarm rechtvaardigt?
Als praktische richtlijn geldt dat faciliteiten minder dan lassen 500 identieke of vergelijkbare onderdelen per maand moeten cobots of semi-geautomatiseerde lasstations evalueren voordat ze zich volledig engageren robotachtig lassen cell . Boven de 1.000 onderdelen per maand bij een herhalend programma is de ROI voor een speciale cel vrijwel altijd binnen 24 maanden positief onder de huidige arbeidsmarktomstandigheden.
Vraag: Vervangen robotlasarmen menselijke lassers volledig?
Nee – althans niet op de korte termijn. Robotachtig lassen blinkt uit in herhalende geometrie met een hoog volume. Complexe, eenmalige fabricage, reparatiewerkzaamheden in het veld en meervoudige structurele lassen op unieke assemblages vereisen nog steeds een bekwaam menselijk oordeel. Het realistische resultaat in de meeste faciliteiten is een herschikking van het personeel: lassers schakelen over van repetitieve toortsbediening naar robotprogrammering, kwaliteitsinspectie en complex handwerk waarbij hun vaardigheden onvervangbaar zijn.
Vraag: Welk onderhoud heeft een robotlasarm nodig?
Onderhoud valt in drie categorieën. Dagelijkse taken omvatten inspectie van de toortsvoering en contacttip, spatreiniging en TCP-verificatie (tool center point). Wekelijkse taken omvatten het controleren van de kabelbekleding, het vetniveau en de staat van het armatuur. Jaarlijks worden volledige controles van de spelingspeling, motor- en reductorinspecties en controllerdiagnostiek uitgevoerd. Een goed onderhouden robotachtig lassen arm kosten doorgaans $ 8.000 - $ 20.000 per jaar in onderdelen en service - ongeveer 5 à 10% van de initiële kapitaalkosten.
Vraag: Hoe verbeteren AI en machinaal leren de lasprestaties van robots?
AI-aangedreven adaptief lassen is nu geavanceerd beschikbaar robotachtig lassen systems . Machine learning-algoritmen analyseren lasbadbeelden (via ingebouwde camera's) in realtime en passen de draadsnelheid, spanning en voortbewegingssnelheid aan om een optimale lasnaadgeometrie te behouden, zelfs als de materiaaleigenschappen tussen batches variëren. Early adopters melden 15-30% vermindering van porositeit en ondersnijdingsdefecten vergeleken met robotlassen met vaste parameters – een betekenisvolle verbetering voor gecertificeerde lastoepassingen.
Eindoordeel: is dit het juiste moment om te investeren in robotlasarmen?
De convergence of three forces makes this moment particularly compelling for robotachtig lassen arm investering: een mondiaal tekort aan gecertificeerde handlassers (naar verwachting een tekort van 400.000 lassers alleen al in de VS in 2027 ), dalende hardwarekosten voor robots (ongeveer 40% in reële termen sinds 2010 ) en de stijgende kwaliteitsverwachtingen van klanten waaraan handmatige processen steeds moeilijker kunnen voldoen.
Faciliteiten die het lassen nu automatiseren, besparen niet alleen maar op de kosten; ze bouwen een productiecapaciteit op die de concurrentie niet heeft geautomatiseerde lasrobots zal zeer moeilijk snel te repliceren zijn als de vraag stijgt. De doorlooptijd voor een volledig geïntegreerd robotachtig lassen cell – van bestelling tot productieklaar – is typisch 12 tot 24 weken . Als u dat proces vandaag start, betekent dit dat u operationeel moet zijn vóór de volgende piek in de vraagcyclus.
De question is no longer whether robotachtig lassen arms zijn geschikt voor productie. De vraag is welk type, op welke schaal en in welke volgorde geïmplementeerd om het concurrentievoordeel te maximaliseren. De gegevens in dit artikel bieden een duidelijk raamwerk om die beslissing met vertrouwen te kunnen nemen.