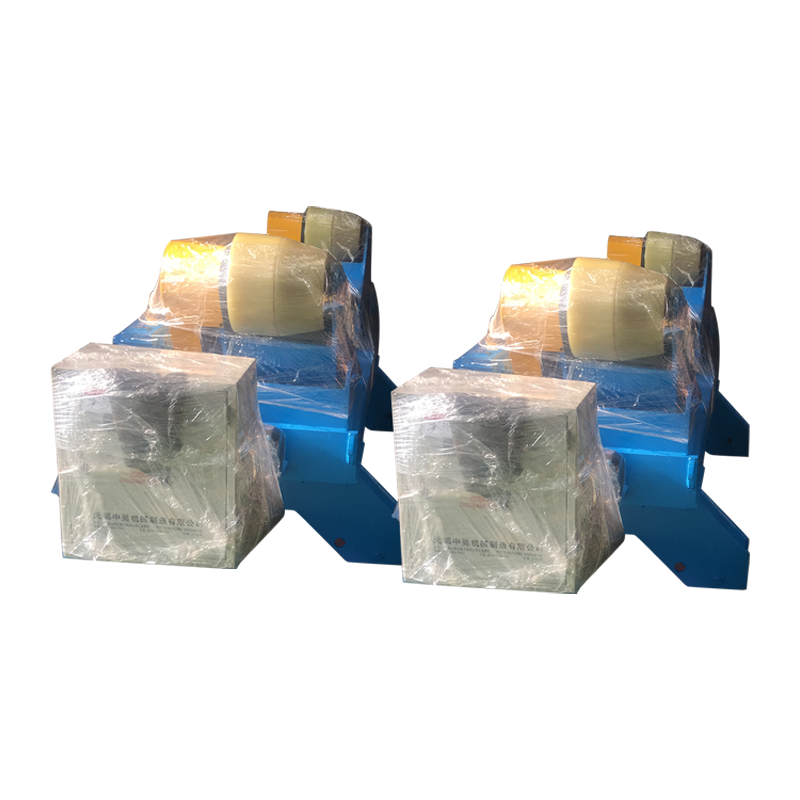
Robotachtige laspositioneerders verbeter de laskwaliteit en de outputefficiëntie door het werkstuk voortdurend te herpositioneren, zodat de lasrobot altijd in de optimale vlakke of horizontale positie werkt, waardoor overhead- en verticale passages worden geëlimineerd die de penetratie en lasconsistentie aantasten. In de praktijk melden fabrikanten die robotverstellers integreren een cyclustijdreductie van 20-40% en defectpercentages van slechts 0,1% – vergeleken met 2-5% bij handmatige laswerkzaamheden.
Deze gids behandelt hoe robotlasverstellers werken, welke typen beschikbaar zijn, hoe u de juiste configuratie kiest en welke meetbare resultaten u kunt verwachten van een goed geïntegreerd systeem.
Hoe robotlaspositioneerders werken
Een robotlasversteller is een gemotoriseerde armatuur die een werkstuk roteert, kantelt of kantelt onder gecoördineerde controle met de lasrobot, waardoor elke lasverbinding in de ideale hoek voor afzetting wordt gepresenteerd. In plaats van te vereisen dat de robotarm in moeilijk bereikbare posities draait, brengt de positioner de verbinding naar de robot, waarbij vlakke of licht hellende oriëntaties worden gehandhaafd die lassen met volledige penetratie en een consistente hielgeometrie produceren.
De klepstandsteller communiceert met de robotcontroller via een gedeeld I/O- of veldbusprotocol – doorgaans EtherCAT, DeviceNet of PROFINET – waardoor bewegingen volledig kunnen worden gesynchroniseerd. Wanneer de robot een laspassage aan één zijde voltooit, geeft hij de positioneerder een signaal om het onderdeel naar de volgende verbindingspositie te indexeren, terwijl de robot zijn toorts opnieuw instelt. Deze gecoördineerde overdracht elimineert de handmatige herpositioneringstijd volledig.
Meest moderne robotachtige laspositioneerders worden door de robotbesturing als externe assen behandeld. Een 6-assige robot geïntegreerd met een 2-assige positioner wordt in feite een 8-assig systeem, waarbij alle assen in realtime worden gecoördineerd. Dit betekent dat de robot en de positioner tegelijkertijd kunnen bewegen (het werkstuk roteert terwijl de toorts beweegt) waardoor complexe spiraalvormige en continue spiraalvormige laspaden mogelijk zijn die geometrisch onmogelijk zouden zijn met een stationaire opspanning.
Servomotoren drijven de rotatie- en kantelassen van de klepstandsteller aan, waarbij precisie-encoders hoekfeedback leveren die doorgaans nauwkeurig is tot ±0,01 graden. Het laadvermogen varieert van minder dan 100 kg voor klepstandstellers voor kleine onderdelen tot meer dan 30.000 kg voor zware structurele fabricagesystemen die worden gebruikt in de scheepsbouw en de productie van treinwagons.
Soorten robotlaspositioneerders
De vijf primaire typen robotlaspositioneerders richten zich elk op een specifieke geometrie van het werkstuk en het productiescenario — het selecteren van het verkeerde type voor uw toepassing is een van de meest voorkomende en kostbare integratiefouten.
1. Positioneerders voor kop-losse kop (H/T).
Kop-losse kop-positioneerders zijn het meest gebruikte type in robotlascellen, geschikt voor langwerpige cilindrische en buisvormige componenten. Het werkstuk wordt geklemd tussen een aangedreven vaste kop en een passieve of aangedreven losse kop, waardoor een continue rotatie van 360 graden langs de lengteas mogelijk is. Veel voorkomende toepassingen zijn onder meer drukvaten, uitlaatspruitstukken, structurele balken en pijpconstructies.
- Laadvermogen: 500 kg tot 20.000 kg (geschat zwaartepunt)
- Rotatiesnelheid: 0,01 tot 3 RPM, servogestuurd
- Typisch gebruik: Pijpspoelen, assen, cilindrische drukvaten
- Belangrijk voordeel: Continue rotatie maakt lassen over de volledige omtrek mogelijk zonder te stoppen
2. Draaischijfpositioneerders (enkele as).
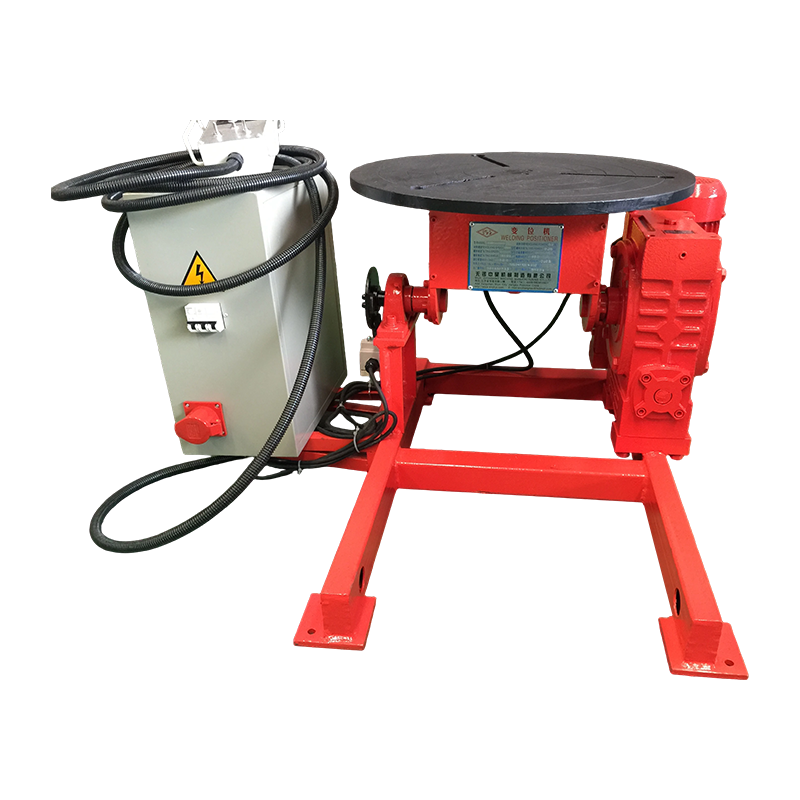
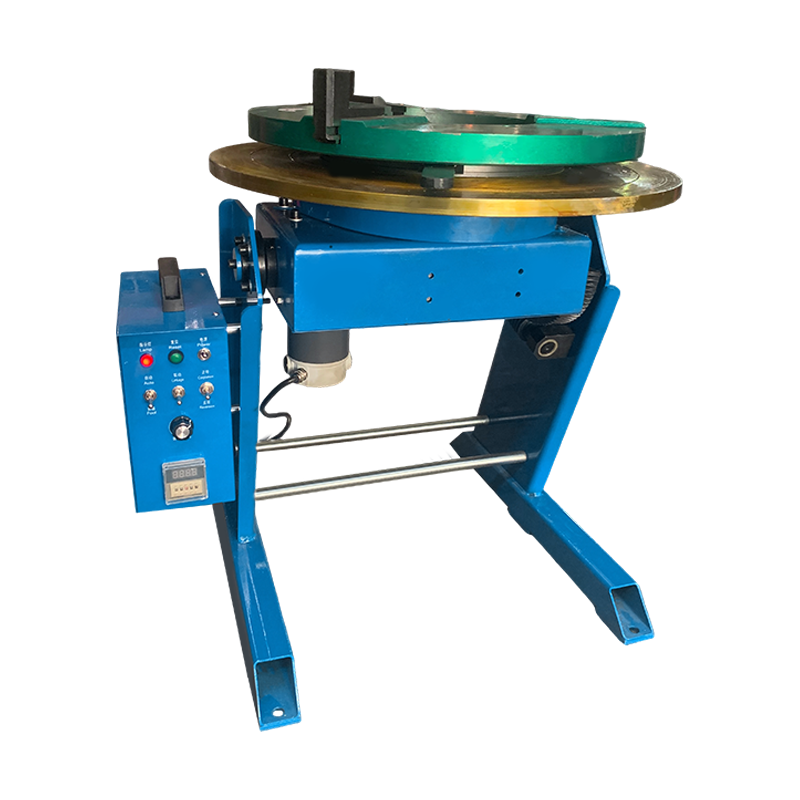
Draaitafelpositioneerders roteren het werkstuk op één enkel horizontaal of gekanteld vlak, waardoor ze het eenvoudigste en meest kosteneffectieve toegangspunt zijn voor robotachtige lasautomatisering. Een vlakke frontplaat roteert het onderdeel om verschillende lasverbindingen opeenvolgend te presenteren. Ze zijn zeer geschikt voor vlakke plaatconstructies, beugelconstructies en symmetrische lasnaden. Basisdraaitafeleenheden kosten ongeveer $ 8.000 – $ 15.000, ruim onder de kosten van meerassige systemen.
- Laadvermogen: 50 kg tot 5.000 kg
- Assen: 1 (rotatie)
- Typisch gebruik: Beugelconstructies, motorsteunen, platte lasnaden
- Belangrijk voordeel: Lage kosten, eenvoudige programmering, minimaal vloeroppervlak
3. Tweeassige (kantel-rotatie) positioneerders
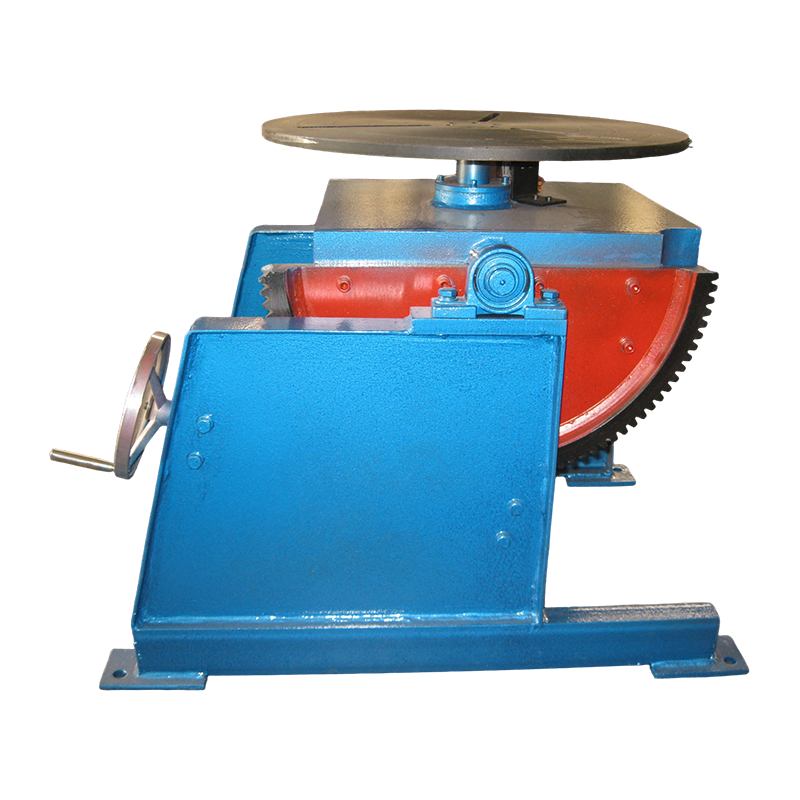
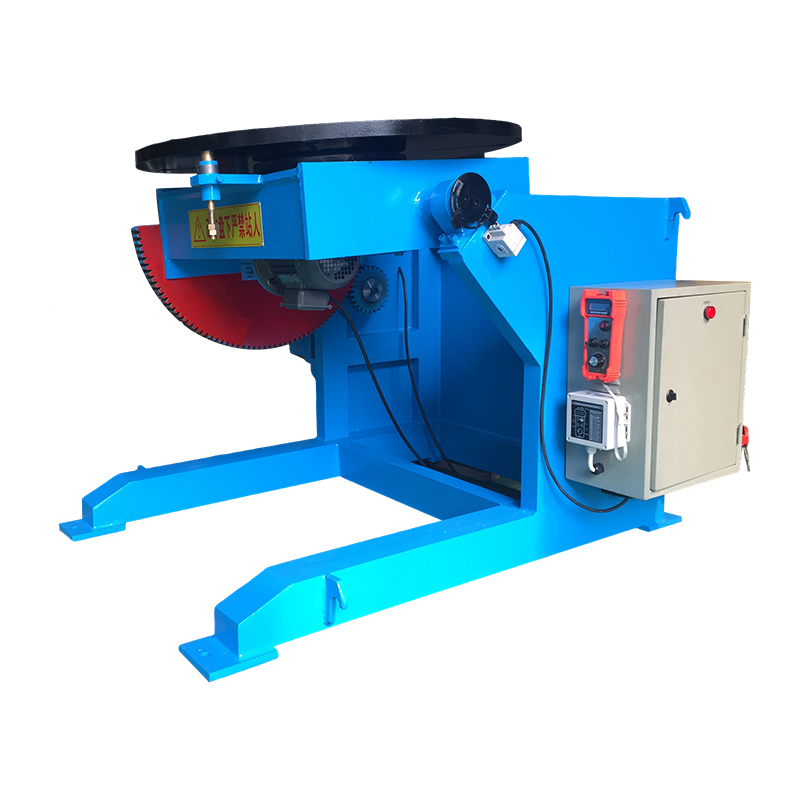
Twee-assige kantel-draai-positioneerders zijn de meest veelzijdige universele oplossing voor het robotlassen van complexe 3D-assemblages. Dankzij een kantelbare kop (doorgaans 0–135 graden), gecombineerd met een volledige rotatie van 360 graden, kan vrijwel elk gewricht in vlakke positie worden gepresenteerd. Deze positioneerders werken met de grootste verscheidenheid aan onderdeelgeometrieën en zijn de standaardaanbeveling voor werkplaatsen die met uiteenlopende onderdeelfamilies werken. Verwacht een investering van tussen de 20.000 en 60.000 dollar, afhankelijk van de capaciteit.
- Laadvermogen: 250 kg tot 10.000 kg
- Assen: 2 (kantelrotatie)
- Typisch gebruik: Landbouwmachines, bouwmachines, complexe structurele frames
- Belangrijk voordeel: Verwerkt het breedste scala aan onderdeelvormen in één enkele eenheid
4. Reuzenrad-positioneerders (met twee stations).
Reuzenradverstellers verhogen de doorvoer dramatisch doordat operators het ene station kunnen laden en lossen terwijl de robot aan het andere station last. , waardoor de stilstandtijd van de robot als gevolg van het wisselen van onderdelen effectief wordt geëlimineerd. De twee stations draaien rond een centrale as: wanneer het lassen op station A is voltooid, indexeert de positioner 180 graden, waardoor station B aan de robot wordt gepresenteerd terwijl de operator station A bedient. Bij productie van grote volumes kan deze configuratie de boogtijd van de robot boven de 85% houden, vergeleken met 40-55% in cellen met één station.
- Laadvermogen: 200 kg tot 3.000 kg per station
- Assen: 1 (index) tot 2 per station (kantelrotatie)
- Typisch gebruik: Subassemblages voor auto's, trekhaken, repetitieve onderdelen in grote volumes
- Belangrijk voordeel: Maximaliseert de boogtijd van de robot, ideaal voor volumeproductie
5. Skyhook- en Trunnion-positioneerders
Trunnion-verstellers zijn ontworpen voor zeer grote, zware laswerken – zoals frames van mijnbouwapparatuur, windturbinecomponenten en carrosserieën van treinwagons – waarbij standaard positionerontwerpen de massa- of zwaartepuntverschuiving niet aankunnen. Het onderdeel wordt ondersteund op twee tappunten aan weerszijden, waardoor lasten van 5.000 kg tot meer dan 30.000 kg kunnen worden geroteerd. Skyhook-varianten hangen het onderdeel boven het hoofd, waardoor de robot zonder obstakels toegang heeft tot alle lagere oppervlakken.
- Laadvermogen: 5.000 kg tot 30.000 kg
- Typisch gebruik: Mijnbouwapparatuur, windenergieconstructies, fabricage van zware rails
- Belangrijk voordeel: Verwerkt extreme ladingen met stabiele zwaartepuntcontrole
Typen robotlasverstellers: vergelijking naast elkaar
In de onderstaande tabel worden alle vijf klepstandstellertypen vergeleken op basis van de afmetingen die er het meest toe doen bij het specificeren van een systeem voor een robotlascel.
| Type positioneerder | Bijlen | Capaciteitsbereik | Boog-aan-tijd | Kostenbereik (USD) | Beste applicatie |
| Kop-losse kop | 1 | 500 kg – 20.000 kg | 70-80% | $ 15.000 - $ 80.000 | Leidingen, cilinders, assen |
| Draaitafel (enkele as) | 1 | 50 kg – 5.000 kg | 55-70% | $8.000 – $25.000 | Platte lasnaden, beugels |
| Twee-assig (kantelen-roteren) | 2 | 250 kg – 10.000 kg | 70-85% | $ 20.000 - $ 60.000 | Complexe 3D-assemblages |
| Reuzenrad (dubbel station) | 1 index 2/zender | 200 kg – 3.000 kg/station | 85-95% | $35.000 – $120.000 | Repetitieve delen met een hoog volume |
| Tap / Skyhook | 1–2 | 5.000 kg – 30.000 kg | 65-80% | $80.000 – $300.000 | Zware structurele fabricage |
Tabel 1: Vergelijking van typen robotlasverstellers op basis van assen, draagvermogen, boogtijd van de robot, kosten en primaire toepassing.
Belangrijkste voordelen van robotlaspositioneerders
Het belangrijkste voordeel van de integratie van een robotlasversteller is een meetbare, kwantificeerbare verbetering van de laskwaliteit, gecombineerd met een verkorting van de totale cyclustijd — twee doelen die vaak met elkaar in conflict komen bij handmatige handelingen, maar tegelijkertijd worden bereikt in robotpositioneringssystemen.
Consistent lassen in vlakke positie
Zwaartekracht is de fundamentele uitdaging bij het lassen. Het gesmolten smeltbadmetaal stroomt naar beneden, wat betekent dat bovenhandse (4G) en verticale (3G) posities hogere lasvaardigheden en lagere voortbewegingssnelheden vereisen om doorzakken en ondervulling te voorkomen. Robotachtige positioneerders elimineren deze posities volledig door het onderdeel te draaien, zodat elke verbinding in de vlakke (1G) of horizontale hoekpositie (2F) wordt gepresenteerd - de twee posities die de hoogste voortbewegingssnelheid, de diepste penetratie en het meest consistente hielprofiel mogelijk maken. In praktische termen kunnen GMAW-bewegingssnelheden in vlakke positie 80-120 inch per minuut bereiken, tegenover 20-40 IPM voor passages uit positie.
Verminderde cyclustijd
Geautomatiseerde herpositionering tussen lasverbindingen duurt bij de meeste servoaangedreven klepstandstellers 3 tot 8 seconden per index. Handmatig herpositioneren door een menselijke operator – inclusief losmaken, optillen, herpositioneren en opnieuw vastklemmen – duurt doorgaans 45 tot 120 seconden per handeling en brengt variatie met zich mee. Voor een onderdeel waarvoor 8 herpositioneringen nodig zijn, bespaart dit verschil alleen al 6 tot 15 minuten niet-boogtijd per eenheid. Bij 20 onderdelen per dienst komt dat overeen met 2 tot 5 uur herstelde capaciteit per dag.
Lagere defectpercentage en herbewerkingskosten
Robotlascellen met gecoördineerde klepstandstellers bereiken consequent defectpercentages van minder dan 0,5%, waarbij best-in-class operaties defectpercentages van 0,05–0,1% rapporteren. Ter vergelijking: bij handmatige laswerkzaamheden in vergelijkbare toepassingen is het foutpercentage gemiddeld 2 tot 5%. Gegeven dat de herbewerkingskosten van lassen doorgaans 5 tot 10 keer hoger zijn dan de oorspronkelijke laskosten – als gevolg van slijpen, opnieuw lassen, warmtevervormingscorrectie en herinspectie – kan het verlagen van het defectpercentage van 3% naar 0,2% op een jaarlijkse productierun van 10.000 eenheden $ 200.000 tot $ 800.000 aan vermeden herbewerkingskosten vertegenwoordigen.
Uitgebreid robotbereik en -toegang
Een robotarm heeft vaste reikwijdtelimieten. Bij een complexe fabricage kunnen sommige verbindingen geometrisch ontoegankelijk zijn vanuit een vaste robotpositie. Door het werkstuk te draaien en te kantelen, vergroot de positioner effectief het functionele bereik van de robot, waardoor afgelegen verbindingen binnen het werkbereik van de robot worden gebracht zonder de robot zelf te herpositioneren. Dit is met name waardevol bij het geautomatiseerd lassen van pijpleidingen en de fabricage van drukvaten, waarbij lasnaden zich rond de gehele omtrek van het onderdeel wikkelen.
Verbeterde veiligheid van de machinist
Het handmatig herpositioneren van zware laswerken brengt een aanzienlijk risico op letsel aan het bewegingsapparaat met zich mee. Voor componenten met een gewicht van 50-500 kg zijn bovenloopkranen of meerdere operators nodig, en onjuist tillen is een belangrijke oorzaak van letsel op de werkplek in fabricagewerkplaatsen. Robotachtige positioneerders maken alle handmatige handelingen tijdens het lasproces overbodig. Operators laden en lossen armaturen met de juiste hefhulpmiddelen, maar het herpositioneren tijdens het lassen gebeurt volledig machinaal. Dit draagt bij aan minder schadevergoedingsclaims van werknemers en een betere naleving van OSHA.
Hoe u de juiste robotlaspositioneerder selecteert
Om de juiste robotlaspositioneerder te selecteren, moeten vijf kritische parameters worden geëvalueerd: gewicht en geometrie van het onderdeel, productievolume, robotcompatibiliteit, vloeroppervlak en budget. Als u zelfs maar één van deze fouten maakt, ontstaan er problemen die na de installatie duur zijn om op te lossen.
Stap 1 — Definieer de onderdeelomhulling en het gewicht
Bereken het maximale werkstukgewicht inclusief opspanningen en gereedschappen – niet alleen het kale onderdeel. Voeg een veiligheidsmarge van 25–30% toe aan dit cijfer bij het specificeren van de capaciteit van de klepstandsteller. Een onderdeel van 300 kg met een armatuur van 40 kg moet bijvoorbeeld een positioner van minimaal 450 kg hebben. Bereken bovendien de offset van het zwaartepunt ten opzichte van de rotatie-as; excentrische belastingen vereisen een verminderde capaciteit of contragewicht, wat de fabrikant van de klepstandsteller moet beoordelen voordat hij het aandrijfsysteem specificeert.
Stap 2 — Evalueer de onderdeelgeometrie en gezamenlijke toegankelijkheid
Bepaal hoeveel lasverbindingen er zijn, hun oriëntatie ten opzichte van elkaar en of een rotatie over één as voldoende is om alle verbindingen in de vlakke positie te presenteren. Als er verbindingen bestaan op meerdere loodrechte vlakken, is een kantel-draai-positioneerder met twee assen vereist. Als gewrichten omtreksvormig zijn op een lange as, is een kop-losse kop de logische keuze. Schets of modelleer het onderdeel in CAD en simuleer de rotatievolgorde voordat u het type klepstandsteller selecteert.
Stap 3 — Sluit de positioner aan op de robotcontroller
Controleer of het aandrijfsysteem van de klepstandsteller compatibel is met de externe asinterface van uw robotcontroller. De meeste grote robot-OEM's ondersteunen externe ascoördinatie via speciale asborden of veldbusconnectiviteit. Specificeer de protocolvereisten van de servoaandrijving vroeg in het project; niet-overeenkomende communicatieprotocollen zijn een veelvoorkomende oorzaak van integratievertragingen. Bevestig het maximale aantal gecoördineerde externe assen dat uw controller ondersteunt (doorgaans 3-7, afhankelijk van de controllergeneratie).
Stap 4 — Bereken de productievolumevereisten
Voor productievolumes van minder dan 5.000 onderdelen per jaar met een grote verscheidenheid aan onderdelen levert een enkele tweeassige kantel-draai-positioneerder doorgaans het beste rendement op. Voor volumes van meer dan 20.000 onderdelen per jaar met een beperkte variatie maximaliseert een reuzenradconfiguratie met twee stations de doorvoer per vierkante meter celvoetafdruk. Voor structurele fabricage met een laag volume en hoge waarde is een kop-losse kop of tapversteller met een hogere capaciteit gerechtvaardigd, zelfs bij lagere jaarlijkse volumes.
Stap 5 — Beoordeel de vloerruimte en de veiligheidsperimeter
Het rotatiebereik van de klepstandsteller moet zich volledig binnen de veiligheidsomheining van de robotcel bevinden, met voldoende ruimte voor de maximale afmeting van het onderdeel bij elke rotatiehoek. Een onderdeel met een lengte van 1.200 mm dat op een vaste kop-losse kop draait, vereist een vrije straal van minimaal 700 mm vanaf de rotatie-as tot de omringende constructie. Veiligheidslichtgordijnen of gebiedsscanners moeten zo worden geplaatst dat ze rekening houden met het volledige dynamische bereik van zowel de robotarm als de roterende positioner.
| Scenario | Onderdeel gewicht | Jaarlijks volume | Aanbevolen type | Geschatte ROI-periode |
| Kleine haakjes, werkplaats | Onder de 100 kg | 2.000 – 8.000 | Draaischijf | 12–18 maanden |
| Fabricage met gemengde geometrie | 100 – 500kg | 1.000 – 10.000 | Twee-assig kantelen-roteren | 18–30 maanden |
| Grootvolume auto-subassemblage | 50 – 300 kg | 20.000 | Reuzenrad (dubbel station) | 10–16 maanden |
| Pijp- en cilinderlassen | 200 – 5.000 kg | 500 – 5.000 | Kop-losse kop | 20–36 maanden |
| Zware structurele fabricage | 5.000 kg | Onder de 500 | Tap / Skyhook | 36–60 maanden |
Tabel 2: Selectiegids voor klepstandstellers per productiescenario, gewicht van het onderdeel, volume en geschat rendement op de investeringsperiode.
Integratie met robotlascellen
Succesvolle integratie van een robotlasversteller vereist een gecoördineerde planning voor het mechanische ontwerp, de softwareprogrammering en de configuratie van het veiligheidssysteem vanaf de vroegste stadia van het celontwerp — het achteraf inbouwen van een klepstandsteller in een bestaande cel is mogelijk, maar is altijd duurder en tijdrovender dan er vanaf het begin voor te ontwerpen.
Coördinatie en programmering van externe as
Door een robot-positioneringssysteem als gecoördineerde externe assen te programmeren, omvat elk aangeleerd punt in het robotprogramma tegelijkertijd zowel robotgewrichtsposities als positioneringshoeken. Wanneer het programma draait, interpoleert de controller alle assen in realtime: de positioner roteert terwijl de robot de toorts beweegt, waarbij een constante relatieve positie tussen de draadtip en de lasverbinding wordt gehandhaafd. Deze gecoördineerde beweging is essentieel voor spiraallassen, conische naden en elke geometrie waarbij een opeenvolgende index-en-lasbenadering stop-startmarkeringen in de las zou achterlaten.
Armatuur- en gereedschapsontwerp
De frontplaat of de spankopinterface van de klepstandsteller moet overeenkomen met het gereedschapsontwerp, en het gereedschap moet onderdelen herhaaldelijk lokaliseren tot op 0,5 mm of beter - de tolerantie die vereist is voor robotbooglasprogramma's om consistent verbindingsgroeven te raken zonder naadsporen. Gereedschap dat locatiefouten van meer dan 1,5 mm introduceert, vereist de toevoeging van een laser- of boogspanningnaadvolgsysteem om dynamisch te compenseren, waardoor de celkosten tussen de $ 8.000 en $ 25.000 toenemen.
Veiligheidsarchitectuur
Een robotlaspositioneerder creëert dynamische gevarenzones die verder gaan dan alleen de robotarm. De roterende frontplaat en het onderdeel zelf vormen knelpunten, beknellingsgevaar en risico op projectielen als een klem tijdens het draaien kapot gaat. Op veiligheid beoordeelde programmeerbare logische controllers (PLC's) moeten de status van de armatuurklemmen, koppellimieten en snelheidslimieten op alle assen van de klepstandsteller bewaken. Het veiligheidssysteem moet de klepstandsteller stationair houden als aan een veiligheidsinput niet wordt voldaan, en moet in geval van een noodstop veilig kunnen overschakelen naar een geremde houdtoestand (niet naar een vrijdraaiende uitloop).
Industrieën die robotlaspositioneerders gebruiken
Robotische laspositioneerders worden ingezet in vrijwel elke sector van de zware en precisieproductie , van consumptiegoederen tot kritische lucht- en ruimtevaartstructuren.
- Automotive- en Tier 1-leveranciers: Uitlaatsystemen, subframes van het chassis, ophangingscomponenten en stoelframes – waarbij doorgaans reuzenradcellen worden gebruikt voor grote volumes en snelle cyclustijden
- Landbouwapparatuur: Laadarmen, giekconstructies en werktuigframes – zware, asymmetrische laswerken die profiteren van tweeassige kantel-draai-verstellers met een capaciteit van 1.000–5.000 kg
- Olie en gas: Drukvatschalen, pijpleidingspoelstukken en flenssubassemblages - positioneerders voor kop-losse kop domineren dit segment vanwege de cilindrische geometrie van de meeste componenten
- Bouwuitrusting: Graafarmen, contragewichten, bakverbindingen en kraanonderdelen – vaak de grootste robotlastoepassingen buiten de scheepsbouw, waarvoor tap- of zware kantel-draai-verstellers nodig zijn
- Lucht- en ruimtevaart en defensie: Brandstoftanksecties, structurele cascocomponenten en raketmotorbehuizingen - gelast in gecontroleerde omgevingen met behulp van uiterst nauwkeurige klepstandstellers met hoeknauwkeurigheidseisen van 0,01 graden of beter
- Spoor en transport: Draaistelframes, koppelingsconstructies en carrosseriedelen van treinwagons - doorgaans gelast met grote tapverstellers en robotachtige portaalsystemen die samenwerken
- Hernieuwbare energie: Windturbinetorensecties, gondelframes en zonnevolgconstructies - extreem grote, zware componenten die op maat gemaakte positioneringssystemen vereisen
Veelgestelde vragen over robotlaspositioneerders
Vraag: Wat is het verschil tussen een lasversteller en een lasrotator?
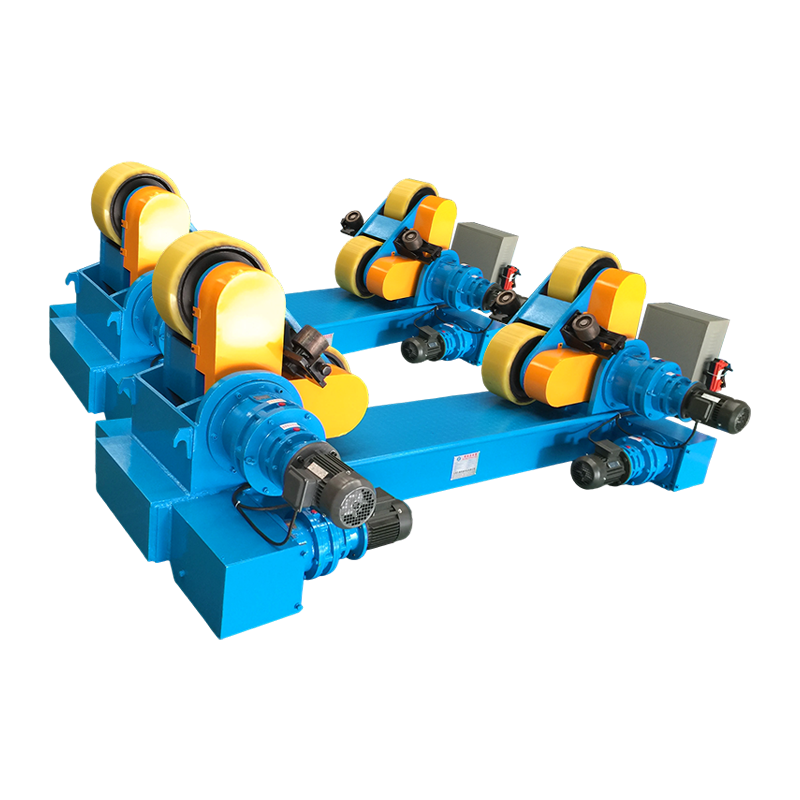
Een lasrotator ondersteunt en roteert een cilindrisch werkstuk op aangedreven rollen: het onderdeel rust op de rollen en draait onder zijn eigen gewicht. Positioneerders klemmen of fixeren het onderdeel daarentegen en roteren het door een aangedreven as, waardoor een nauwkeurige hoekcontrole ontstaat, ongeacht de vorm van het onderdeel. Rotators worden vrijwel uitsluitend gebruikt voor ronde buizen en vaten; positioneerders kunnen willekeurige geometrieën verwerken. Bij robotlassen wordt sterk de voorkeur gegeven aan klepstandstellers, omdat deze als gecoördineerde externe assen met de robotcontroller integreren, waardoor gesynchroniseerde bewegingen mogelijk zijn die rotators niet kunnen bieden.
Vraag: Kunnen robotlasverstellers bij alle lasprocessen worden gebruikt?
Ja – robotlaspositioneerders zijn procesonafhankelijk. Ze worden gebruikt bij GMAW (MIG), GTAW (TIG), FCAW, SAW (ondergedompelde boog), plasmalassen en laserlassen. De specificaties van de positioner (belasting, snelheid, nauwkeurigheid) kunnen per proces verschillen. SAW-toepassingen vereisen doorgaans een langzame, gestage rotatie met nauwkeurige snelheden om de fluxdeken in stand te houden, terwijl GMAW-positioners sneller kunnen indexeren tussen afzonderlijke posities. Voordat de selectie van de aandrijfmotor en de versnellingsbak wordt afgerond, moeten de procesvereisten aan de fabrikant van de klepstandsteller worden gespecificeerd.
Vraag: Wat is de typische ROI voor een robotlasversteller?
Het rendement op de investering hangt sterk af van het productievolume, de complexiteit van de onderdelen en de huidige handmatige arbeidskosten. In de automobielsector en productieomgevingen met grote volumes zijn ROI-perioden van 10 tot 18 maanden gebruikelijk voor installaties van reuzenradverstellers. Bij sollicitaties op een werkplaats of bij kleinere volumes komt 24 tot 36 maanden vaker voor. De ROI-berekening moet besparingen omvatten door minder nabewerking, herverdeling van arbeid, een lager verbruik van verbruiksartikelen (hogere transportsnelheden in vlakke posities verbruiken minder draad per eenheid laslengte) en minder letselschadeclaims – niet alleen directe arbeidsbesparingen door robotvervanging.
Vraag: Hoe voorkom ik dat lasstroom door de lagers van de klepstandsteller stroomt?
Lasstroom die door de lagers van de klepstandsteller wordt geleid, veroorzaakt schade door elektrische ontladingsbewerking (EDM) aan de lagerloopvlakken, wat leidt tot voortijdige lagerstoringen – vaak binnen enkele maanden. De juiste oplossing is om de retourleiding van de lasaarde rechtstreeks naar de werkstukbevestiging of frontplaat te leiden, waarbij het lager volledig wordt omzeild, met behulp van aardkabels van laskwaliteit die geschikt zijn voor de verwachte stroomsterkte. Veel fabrikanten van klepstandstellers leveren voor dit doel speciale aardaansluitpunten op de frontplaat en de behuizing van de bok. Vertrouw nooit op het structurele staal of de lagerconstructie van de klepstandsteller als bodemretourpad.
Vraag: Welk onderhoud heeft een robotlasversteller nodig?
Onderhoudsintervallen zijn afhankelijk van de inschakelduur en belasting, maar de standaardvereisten zijn onder meer: oliecontrole en verversing van de versnellingsbakolie elke 2.000–4.000 uur, lagersmering elke 500–1.000 uur, verificatie van de encoderkalibratie elke 12 maanden, wekelijkse inspectie van de aardkabel op slijtage of schade, en een back-up van de parameters van de servoaandrijving na elke softwarewijziging. Lasspatten op de frontplaat en de rotatie-asgebieden moeten dagelijks worden verwijderd. Klepstandstellers in toepassingen met een hoge bedrijfscyclus (twee of drie ploegendiensten) moeten jaarlijks door het serviceteam van de fabrikant worden geïnspecteerd.
Vraag: Wat is het minimale onderdeelvolume dat een robotlaspositioneerder rechtvaardigt?
Er is geen universele drempel, maar als praktische richtlijn geldt: als een enkel onderdeel meer dan drie herpositioneringsoperaties per lascyclus heeft, zal een positioner zich waarschijnlijk binnen 24 maanden terugbetalen bij productievolumes van slechts 500 eenheden per jaar – op voorwaarde dat de waarde van het onderdeel aanzienlijk is en de herbewerkingskosten hoog zijn. Voor eenvoudige onderdelen met één of twee herpositioneringen zijn doorgaans volumes van 2.000 per jaar nodig om de kapitaalinvestering in een klepstandsteller in plaats van een goed ontworpen handmatige opspanning te rechtvaardigen.
Belangrijkste afhaalmaaltijden: Robotachtige laspositioneerders zijn geen optionele accessoires in een moderne geautomatiseerde lascel; ze vormen het mechanisme dat robotlassen economisch en technisch superieur maakt aan handmatig lassen in de meest uiteenlopende toepassingen. Het vanaf het begin kiezen van het juiste type klepstandsteller, capaciteit en integratiebenadering is de belangrijkste technische beslissing in elk lasautomatiseringsproject. Geef prioriteit aan laadcapaciteit met marge, verifieer vroegtijdig de compatibiliteit van de controllers en ontwerp het veiligheidssysteem parallel met de mechanische en software-architectuur.