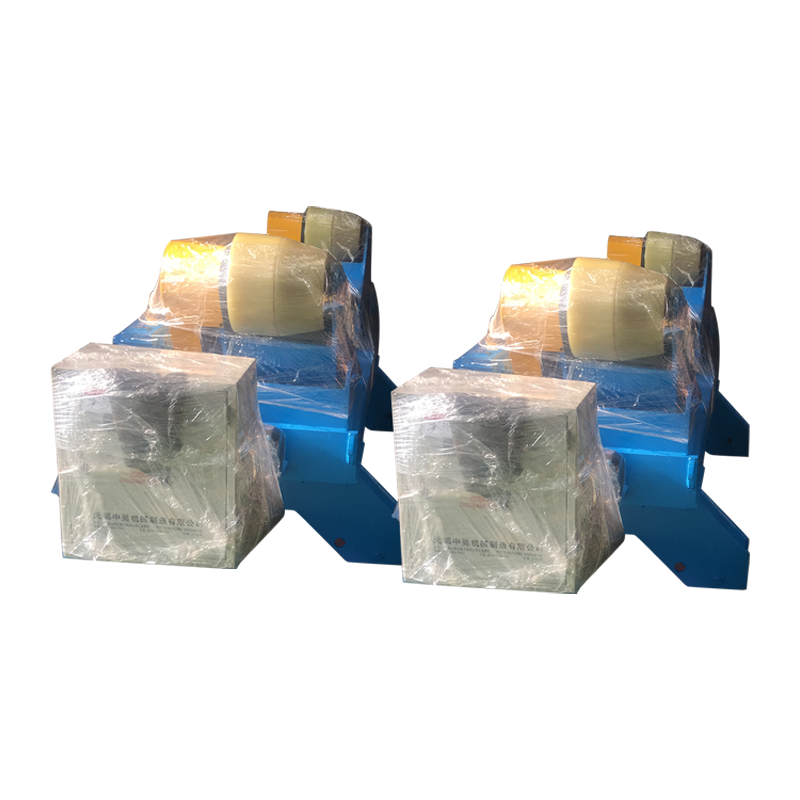
20T zelfuitlijnende roterende lasmachine
De zelfuitlijnende roterende lasmachine van 20T wordt veel gebruikt in industrieën zoals drukvaten, chemische apparatuur, windturbinetorens, pijple...
See Details
Laspositioneerders zijn mechanische apparaten die een werkstuk roteren, kantelen of herpositioneren om elke lasverbinding in de optimale vlakke of hofizontale positie te plaatsen, terwijl soorten lasrobots verwijzen naar de verschillende geautomatiseerde armconfiguraties – gearticuleerd, SCARA, Cartesisch, collaboratief en meer – die de las zelf uitvoeren. Wanneer ze onafhankelijk van elkaar worden gebruikt, verbeteren ze de laskwaliteit en de ergonomie voor de operator. Als ze samen in een geïntegreerde lascel worden gebruikt, elimineren ze lassen uit positie volledig, verkorten ze de cyclustijden met 30-60% en maken ze continue, onbeheerde productie mogelijk in verschillende sectoren, van zware fabricage tot precisie-elektronica.
A laspositioneerder is een aangedreven werkstukopspansysteem dat de oriëntatie van een werkstuk tijdens het lassen manipuleert, zodat verbindingen altijd in de meest toegankelijke en zwaartekrachtgunstige positie aan de lasser of lasrobot worden gepresenteerd. Het primaire doel is om bovenhoofdse, verticale en horizontale lassen – die langzamer en minder consistent zijn en een hogere lasvaardigheid vereisen – om te zetten in vlakke (1G) of horizontale hoekposities (2F), die lassen van de hoogste kwaliteit produceren bij de hoogste voortbewegingssnelheden.
Laspositioneerders worden geclassificeerd op basis van hun bewegingsas, draagvermogen en toepassing. De zes meest voorkomende soorten zijn:
Draaitafelpositioneerders roteren het werkstuk op één enkele horizontale as, waardoor ze ideaal zijn voor omtreklassen op cilindrische onderdelen zoals flenzen, drukvaten en pijpspoelen. Laadvermogens variëren van 50 kg tot ruim 100.000 kg voor zware industriële modellen. De rotatiesnelheid is typisch 0,1–5 tpm , instelbaar om de lassnelheid nauwkeurig aan te passen.
Kantel- en draai-positioneerders bieden twee bewegingsassen – een kantelas (doorgaans 0–135°) en een rotatieas – waardoor complexe onderdelen in vrijwel elke hoek kunnen worden geherpositioneerd zonder dat ze loskomen. Ze zijn het meest veelzijdige standaardtype positioneerder en worden veel gebruikt voor structurele constructies, frames van landbouwmachines en het wegen van auto-onderdelen 100–10.000 kg .
Kop-losse kop-positioneerders ondersteunen lange, zware werkstukken tussen twee aangedreven uiteinden: de vaste kop (aangedreven) en de losse kop (ondersteund of aangedreven). Deze configuratie is essentieel voor het lassen van schachten, assen, gieken en balken waarbij de lengte van het onderdeel groter is dan 1-2 meter en continu moet worden geroteerd. Laadvermogens variëren van 500 kg tot 50.000 kg met hartafstanden tot 10 meter of meer.
Reuzenradverstellers monteren twee werkstukbevestigingen aan weerszijden van een roterend frame, waardoor het ene onderdeel kan worden gelast terwijl het andere wordt geladen of gelost, waardoor de boogtijd aanzienlijk wordt verbeterd. 85-95% versus 40-60% bij opstellingen met één station. Ze worden veelvuldig gebruikt in robotlascellen met grote volumes voor autochassisonderdelen, wielnaven en uitlaatcomponenten.
Tapverstellers roteren grote, omvangrijke constructies – zoals gieken van bouwmachines, frames van windturbinegondels en scheepssecties – rond een horizontale as met behulp van twee tapringen. Ontworpen voor extreme belastingen 10.000–500.000 kg worden ze doorgaans op de vloer gemonteerd in werkplaatsen voor zware fabricage met toegang tot een bovenloopkraan.
Kolom-en-giekmanipulatoren combineren een lasversteller met een verstelbare giek die de lastoorts over grote stationaire of langzaam roterende werkstukken positioneert. De giek biedt X-, Y- en Z-verplaatsingen 1–10 meter per as , waardoor dit systeem de standaardoplossing is voor langsnaden van drukvaten, de fabricage van grote tanks en offshore structureel lassen.
| Type positioneerder | Assen van beweging | Typische laadcapaciteit | Primaire toepassing |
|---|---|---|---|
| Draaischijf | 1 (rotatie) | 50 kg – 100.000 kg | Leidingen, flenzen, drukvaten |
| Kantelen en draaien | 2 (kantelrotatie) | 100 kg – 10.000 kg | Structurele frames, landbouwapparatuur |
| Kop-losse kop | 1–2 (rotatie) | 500 kg – 50.000 kg | Schachten, balken, lange constructies |
| Reuzenrad (H-frame) | 2 (framebevestiging) | 100 kg – 3.000 kg per zijde | Robotcellen, onderdelen met grote volumes |
| Tap | 1 (rotatie) | 10.000 kg – 500.000 kg | Zware fabricage, constructie |
| Kolom & Boem | 3 (X-, Y-, Z-rotatie) | Stationair / zeer groot | Tanks, drukvaten, offshore |
Tabel 1: Vergelijking van typen lasverstellers op basis van bewegingsassen, draagvermogen en primaire toepassing.
De soorten lasrobots bestrijken een breed spectrum aan mechanische architecturen, elk ontworpen voor verschillende combinaties van bereik, laadvermogen, precisie en flexibiliteit. Het selecteren van het juiste robottype is net zo belangrijk als het selecteren van het lasproces: de verkeerde architectuur beperkt de toegang, vermindert de herhaalbaarheid of verlengt de cyclustijd onnodig.
Gelede robots zijn het dominante type in de lasautomatisering en zijn verantwoordelijk voor meer dan 70% van alle geïnstalleerde lasrobots wereldwijd. Hun zes roterende gewrichten repliceren het volledige bewegingsbereik van een menselijke arm, waardoor de toorts vanuit vrijwel elke hoek toegang krijgt tot complexe gewrichtsgeometrieën. Het laadvermogen varieert van 3 kg tot 20 kg voor lastoortstoepassingen, met reikwijdte van 600 mm tot 3.100 mm . Positionele herhaalbaarheid is typisch ±0,02–0,08 mm .
SCARA-robots (Selective Compliance Articulated Robot Arm) werken in een horizontaal vlak met een verticale Z-as, waardoor ze zeer geschikt zijn voor puntlassen op vlakke of licht gebogen assemblages zoals elektronicabehuizingen, dunne plaatmetalen componenten en auto-interieuronderdelen. Hun stijve verticale as zorgt voor een uitstekende herhaalbaarheid van ±0,01–0,02 mm maar beperkt de toegang tot diep verzonken verbindingen in vergelijking met gelede robots met 6 assen.
Cartesiaanse lasrobots bewegen langs drie lineaire assen (X, Y, Z), gemonteerd op een bovenliggende portaalconstructie, die werkbereiken van 1 m × 1 m tot 20 m × 10 m of groter. Ze blinken uit in het lassen van grote vlakke panelen, scheepsbouwsecties en bruggenstaal waar geen enkele armrobot voldoende bereik heeft. Hun lineaire beweging maakt programmeren eenvoudig en de padnauwkeurigheid doorgaans extreem hoog ±0,1 mm over grote overspanningen.
Collaboratieve lasrobots (cobots) zijn ontworpen om veilig naast menselijke operators te werken zonder volledige bescherming, waarbij gebruik wordt gemaakt van kracht-koppelsensoren om contact te detecteren en onmiddellijk te stoppen. Lascobots bieden doorgaans een laadvermogen van 5–16 kg en bereik van 850–1.300 mm . Ze zijn ideaal voor productie in kleine batches en met een hoge mix, waarbij regelmatig herprogrammeren nodig is. De insteltijd voor een nieuw onderdeel kan worden teruggebracht tot minder dan 30 minuten met behulp van handgeleide programmeerprogrammering.
Robots met zeven assen voegen een lineair spoor of een redundant armgewricht toe aan een standaard 6-assige architectuur, waardoor de robot een extra mate van vrijheid krijgt om rond obstakels te reiken, de toortshoek in krappe ruimtes te behouden en singulariteitsposities te vermijden. Ze worden steeds vaker gebruikt bij lassen in de lucht- en ruimtevaart, complexe structurele constructies en geïntegreerde positionercellen waarbij de robot- en positionerassen gelijktijdig worden gecoördineerd. Op rupsbanden gemonteerde 7-assige systemen kunnen lineaire afstanden overbruggen van tot 50 meter .
Puntlasrobots zijn gelede robots met een zwaar laadvermogen die speciaal zijn geconfigureerd om weerstandspuntlaspistolen te dragen, die doorgaans zwaar zijn 40–150 kg . Ze vormen de ruggengraat van de carrosserie-in-wit-productie, waar één carrosserie nodig is 3.000–5.000 puntlassen voltooid in minder dan 60 seconden met behulp van een gecoördineerde cel van 10-20 robots. Laadvermogens variëren van 100 kg tot 500 kg voor zware kanonconfiguraties.
| Robottype | Bijlen | Laadvermogen | Herhaalbaarheid | Beste lasproces |
|---|---|---|---|---|
| Geleed (6-assig) | 6 | 3–20 kg | ±0,02–0,08 mm | MIG, TIG, laser, plasma |
| SCARA | 4 | 5–20 kg | ±0,01–0,02 mm | Punt-, microlassen |
| Cartesisch (portaal) | 3–5 | 20–500 kg | ±0,1 mm | ZAAG, MIG (grote panelen) |
| Samenwerkend (Cobot) | 6–7 | 5–16 kg | ±0,03–0,1 mm | MIG, TIG (hoge mix) |
| Zeven-assen | 7 | 5–20 kg | ±0,02–0,05 mm | TIG, laser, complexe geometrie |
| Puntlasrobot | 6 | 100–500 kg | ±0,1–0,2 mm | Weerstandspuntlassen |
Tabel 2: Vergelijking van lasrobottypen op basis van assen, laadvermogen, herhaalbaarheid en aanbevolen lasproces.
Integreren laspositioneerders met lasrobots creëert een gecoördineerde meerassige lascel waarbij de positioneringsassen worden behandeld als externe robotassen – in realtime gesynchroniseerd met de robotcontroller, zodat werkstukbewegingen en toortsbewegingen tegelijkertijd plaatsvinden. Dit staat bekend als gecoördineerde beweging or externe ascoördinatie , en het levert verschillende cruciale voordelen op:
De productivity and quality difference between welding with and without a positioner is substantial and measurable across every key performance indicator:
| Metrisch | Zonder positioneerder | Met positioneerder |
|---|---|---|
| Laspositie | Alle posities (1G–6G) | Plat/horizontaal (1G/2F) |
| Draadaanvoersnelheid (MIG) | 4–7 m/min | 8–15 m/min |
| Afzettingspercentage | 2–4 kg/u | 5–12 kg/u |
| Herbewerkings-/defectpercentage | 3–8% | 0,5–1,5% |
| Boog-aan-tijd (robotcel) | 50-65% | 85-95% |
| Ergonomisch risico voor de operator | Hoog (bovenhoofds / onhandig) | Laag (plat / zittend) |
Tabel 3: Vergelijking van lasprestaties met en zonder integratie van de positioner in een robotlascel.
Verschillende combinaties van type positioner en robottype zijn optimaal voor elke branche op basis van onderdeelgeometrie, volume en kwaliteitseisen:
De productie van carrosserieën in het wit is afhankelijk van puntlasrobots (6-assig, 100–500 kg laadvermogen) gecombineerd met reuzenradverstellers om de doorvoercapaciteit te bereiken die nodig is voor massaproductie. Een typische carrosseriewerkplaats wordt ingezet 200–400 lasrobots over meerdere gecoördineerde cellen, waardoor elke 60-90 seconden een nieuwe voertuigcarrosserie wordt geproduceerd.
Toepassingen voor het lassen van omtrekbuizen en vaten draaitafel- of kop-losse kop-verstellers met gelede MIG- of TIG-lasrobots . De positioner roteert de pijp terwijl de robot een vaste toortspositie aanhoudt – een techniek die laskwaliteit bereikt die voldoet aan de ASME Section IX- en API 1104-codevereisten met consistente wortelpenetratie over verbindingen vanaf Diameter van 50 mm tot 2.000 mm .
Lassen van grote panelen in de scheepsbouw Cartesiaanse portaallasrobots met submerged arc welding (SAW) torches for high-deposition flat seam welding of hull plates up to 20 meter lang . Gebogen rompsecties en T-balkconstructies worden gebruikt tappositioneerders om massieve structurele eenheden (50-200 ton) te roteren, terwijl gelede MIG-robots hoek- en stuiklassen voltooien.
Contractfabrikanten met een hoge mix en een laag volume profiteren hier het meest van collaboratieve lasrobots (cobots) gecombineerd met compact kantel- en draaiverstellers . Een cobot-lascel kan in minder dan 30 minuten worden geherprogrammeerd voor een nieuw onderdeel, waardoor deze economisch haalbaar is voor batchgroottes zo klein als 5–50 delen – ver onder de drempel van 500 onderdelen die doorgaans vereist is om investeringen in traditionele robotlascellen te rechtvaardigen.
Om het juiste type positioner en robot aan te passen aan uw toepassing, moet u vijf kernparameters evalueren:
A lasarmatuur is een statisch klemapparaat dat het werkstuk tijdens het lassen in een vaste positie houdt. EEN laspositioneerder is een aangedreven bewegingssysteem dat het werkstuk actief beweegt en roteert tijdens of tussen lassen. Armaturen geven prioriteit aan maatnauwkeurigheid en herhaalbaarheid; positioners geven prioriteit aan gezamenlijke toegankelijkheid en positie-optimalisatie. In de praktijk worden armaturen bijna altijd op klepstandstellers gemonteerd om van beide voordelen te profiteren.
Voor toepassingen met een hoge mix en een laag volume kunnen cobots kosteneffectiever en flexibeler zijn. Cobots werken echter op lagere snelheden (doorgaans 30-50% langzamer dan industriële robots in de lasmodus vanwege veiligheidssnelheidslimieten wanneer mensen aanwezig zijn) en een lager laadvermogen hebben. Voor specifieke productie van grote volumes blijven traditionele 6-assige gelede lasrobots superieur wat betreft doorvoer, inschakelduur en langetermijnkosten per las.
Een standaard kantel-en-draai-versteller voegt daaraan toe 2 externe assen naar de robotcontroller, waardoor het totaal aantal gecoördineerde assen van een 6-assige robotcel op 8 komt. Een kop-losse kop met beide aangedreven uiteinden voegt 2 assen toe; een reuzenradpositioneerder (rotatie van framebevestiging) voegt 2 à 3 assen toe. Moderne robotcontrollers ondersteunen tot 18–27 totaal gecoördineerde assen , waardoor complexe multi-robot, multi-positionercellen mogelijk zijn.
Alle belangrijke booglasprocessen worden toegepast met lasrobots. MIG/MAG (GMAW) komt het meest voor: ongeveer 65% van alle robotbooglassen. TIG (GTAW) wordt gebruikt voor roestvrij staal en titanium waarvoor de hoogste kwaliteit vereist is. Plasma-lassen verzorgt nauwkeurig sleutelgatlassen op dunne materialen. Laserlassen groeit snel voor de automobielsector en de elektronica. Ondergedompelde boog (SAW) wordt uitsluitend gebruikt op portaal-Cartesiaans-robots voor vlaklassen met hoge depositie.
Voor productie van middelgrote volumes (5.000–50.000 onderdelen/jaar) levert een complete robotlascel met positionerintegratie doorgaans rendement op de investering op 18–36 maanden . De ROI wordt gedreven door verlaging van de arbeidskosten (één operator die toezicht houdt op 2 à 4 robots versus 4 à 8 handmatige lassers), lagere herbewerkingskosten (defectpercentage daalt van 5 à 8% naar minder dan 1,5%) en een hogere doorvoer (40 à 80% meer onderdelen per ploegendienst). Automotive-toepassingen met een hoog volume behalen vaak een ROI van minder dan 12 maanden .
Ja. Voor een gecoördineerde beweging moet de klepstandsteller worden geconfigureerd als een externe as metin the robot controller, with accurate kinematic calibration of the positioner's rotation center relative to the robot base frame. Most modern robot controllers include built-in external axis coordination software, and setup typically requires 4–16 uur van kalibratie en testen door een getrainde integrator. Eenmaal geconfigureerd, synchroniseert het robotprogramma automatisch de beweging van de positioner en de toorts; er is geen aparte programmering van de positioner nodig.
Laspositioneerders en de verschillende soorten lasrobots Het zijn complementaire technologieën die, wanneer ze op de juiste manier op elkaar zijn afgestemd en geïntegreerd, productiecapaciteiten opleveren die niemand alleen kan verwezenlijken. Positioners zorgen ervoor dat elke verbinding zich altijd in de optimale laspositie bevindt; robots leveren een consistente, onvermoeibare uitvoering met snelheden en kwaliteitsniveaus waar geen handmatig proces aan kan tippen. Of u nu een werkplaats uitrust met een compacte cobot-en-kantel-positioneringscel of een grootschalige puntlaslijn voor de automobielindustrie bouwt met reuzenrad-positioneerders en 20 gelede robots, de sleutel tot succes ligt in het correct afstemmen van het type positioner, de robotarchitectuur en het lasproces op uw specifieke onderdeelgeometrie, productievolume en kwaliteitseisen.
De zelfuitlijnende roterende lasmachine van 20T wordt veel gebruikt in industrieën zoals drukvaten, chemische apparatuur, windturbinetorens, pijple...
See Details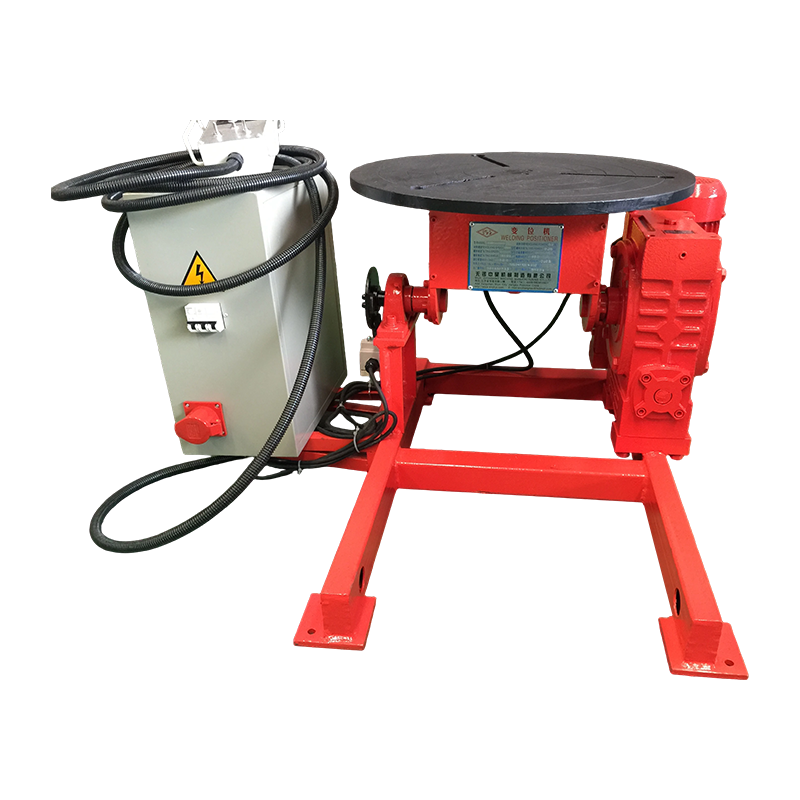
De 100KG Conventionele Laspositioneerder is een universeel positioneringsapparaat voor het lassen van kleine en middelgrote werkstukken. Het past z...
See Details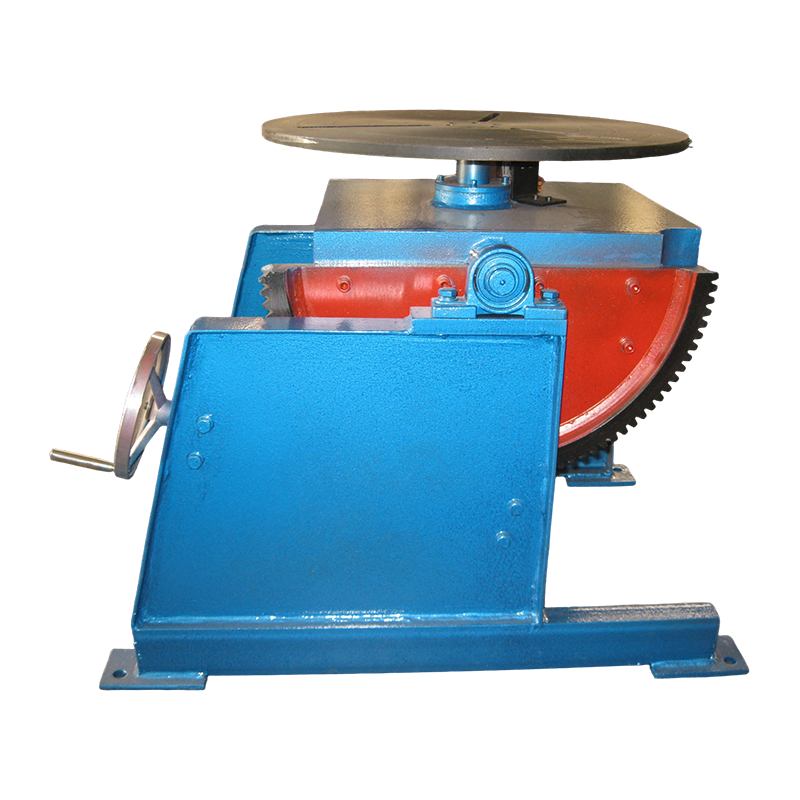
De conventionele laspositioneerder van 300 kg is een apparaat dat wordt gebruikt om werkstukken tijdens laswerkzaamheden te positioneren en te rote...
See Details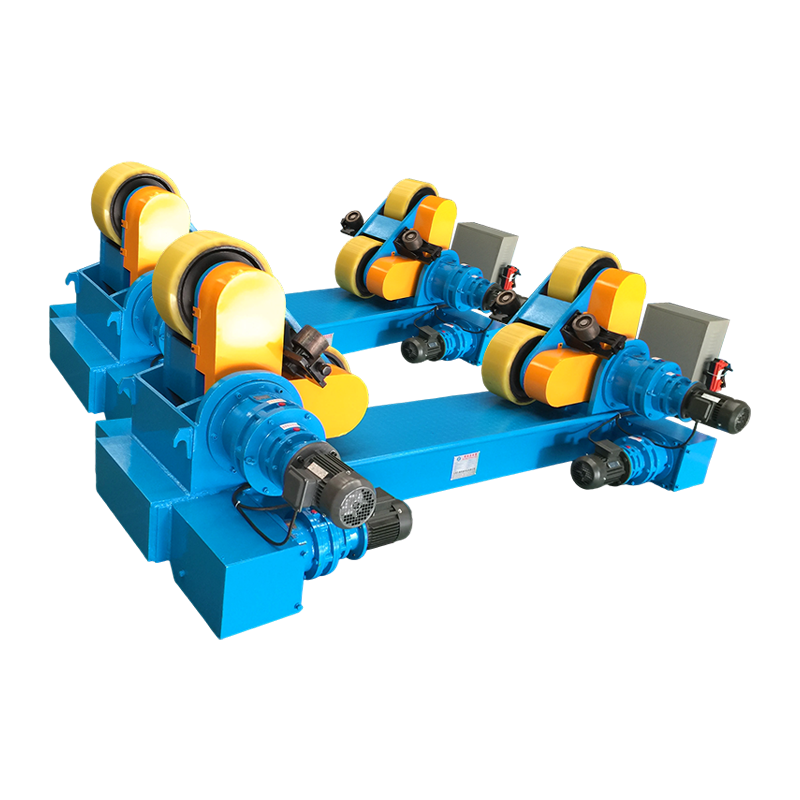
De 40T zelfuitlijnende roterende lasmachine is een hoogwaardig laspositioneringsapparaat dat speciaal is ontworpen voor zware cilindrische werkstuk...
See Details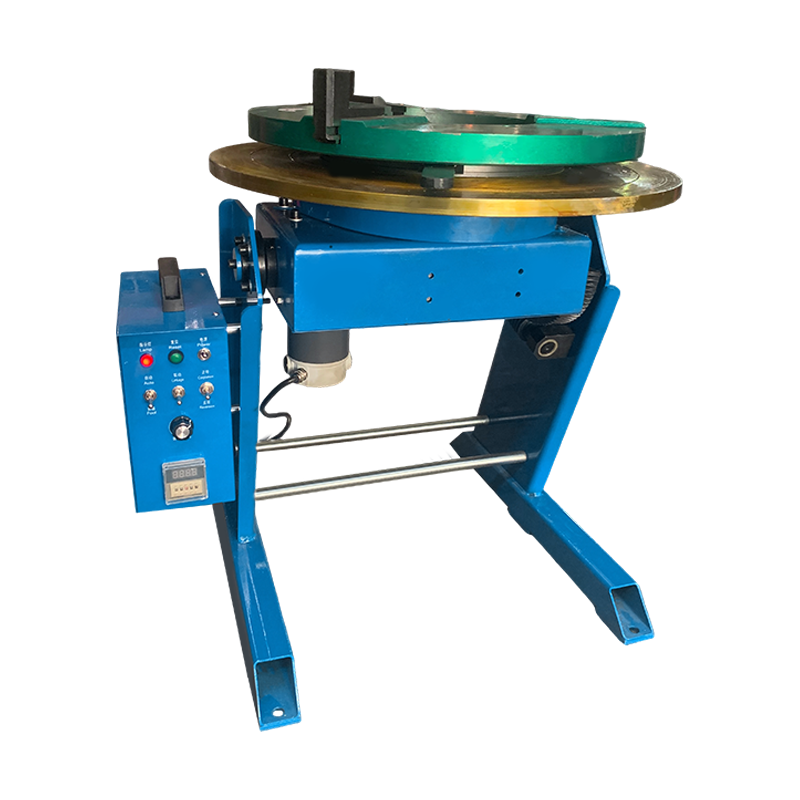
De 200KG conventionele lasversteller is speciaal ontworpen voor het lassen van kleine en middelgrote zware werkstukken. Het integreert 360° rotatie...
See Details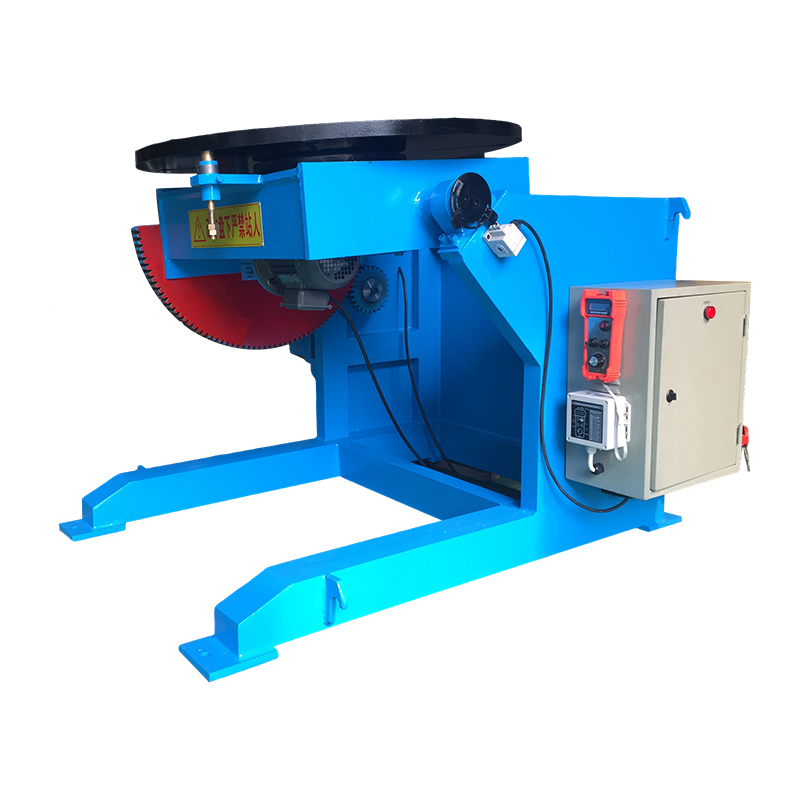
De 1T Conventional Welding Positioner is een gespecialiseerde, gestandaardiseerde apparatuur voor het lassen van werkstukken op 1T-niveau. Het maak...
See Details